AT A GLANCE
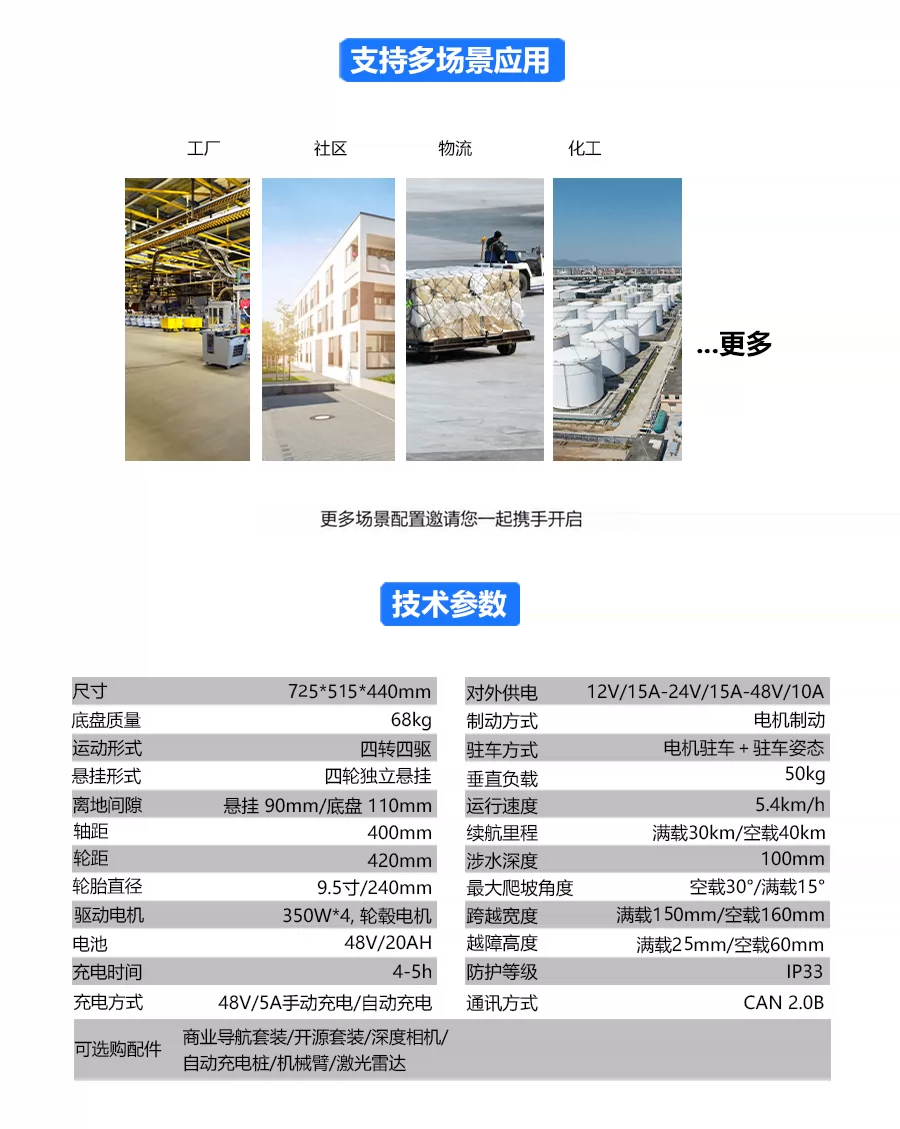
核心配置一览
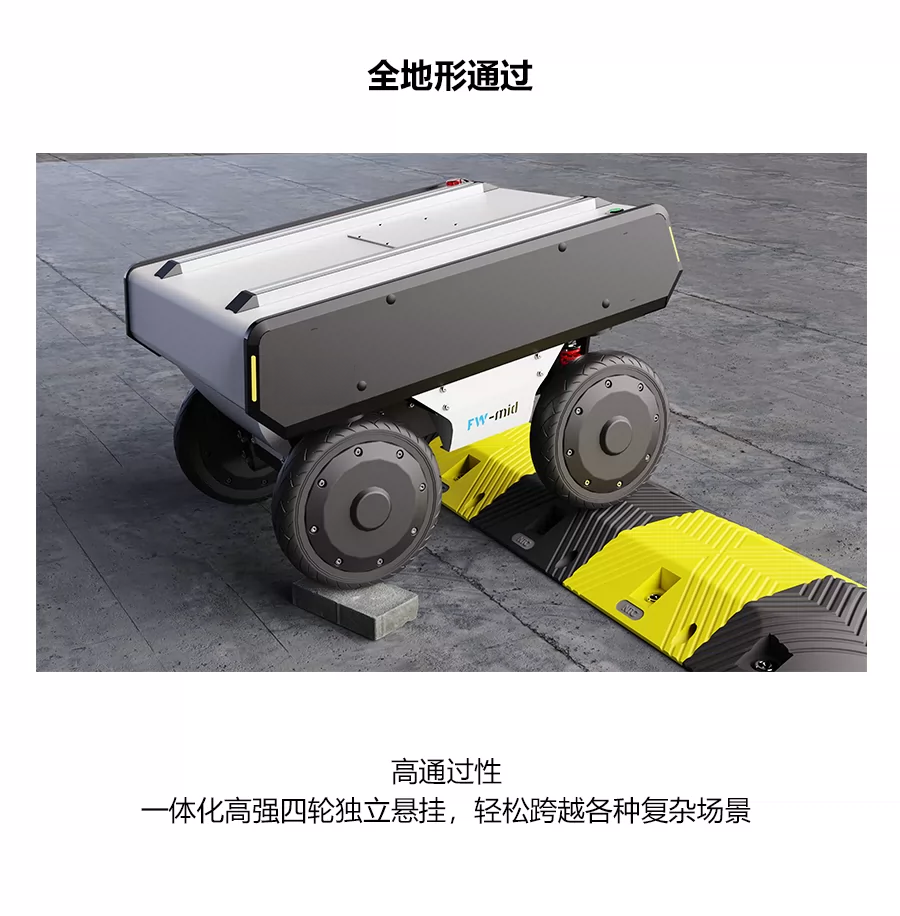
底盘结构、驱动系统与运动性能的核心配置。
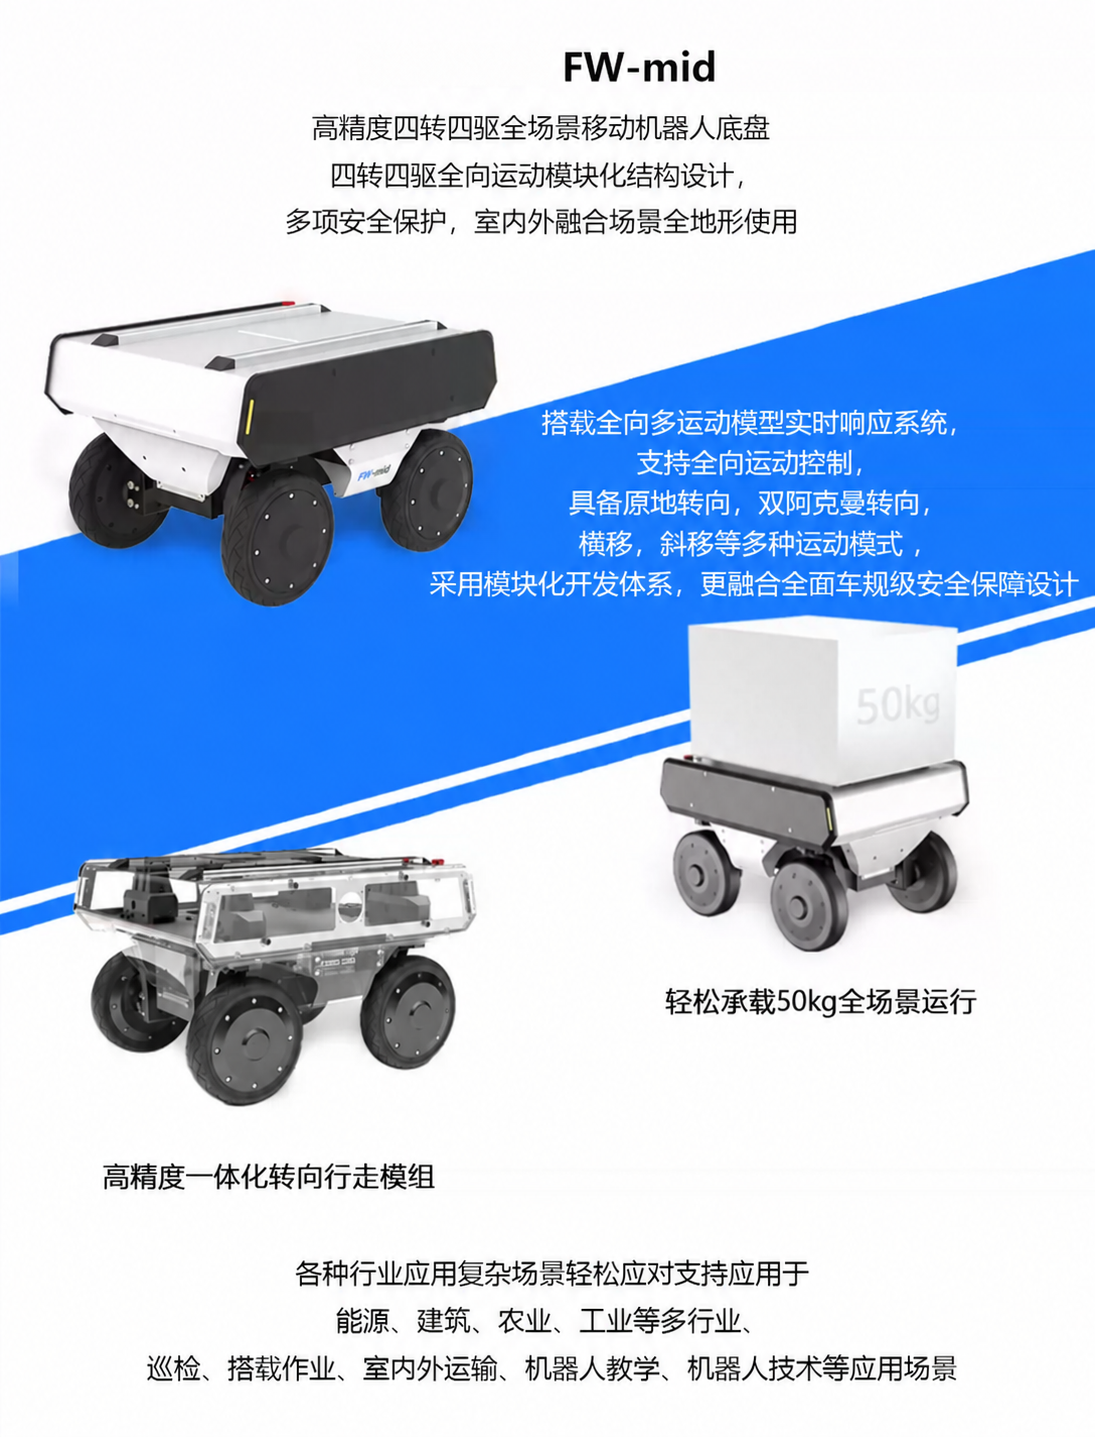
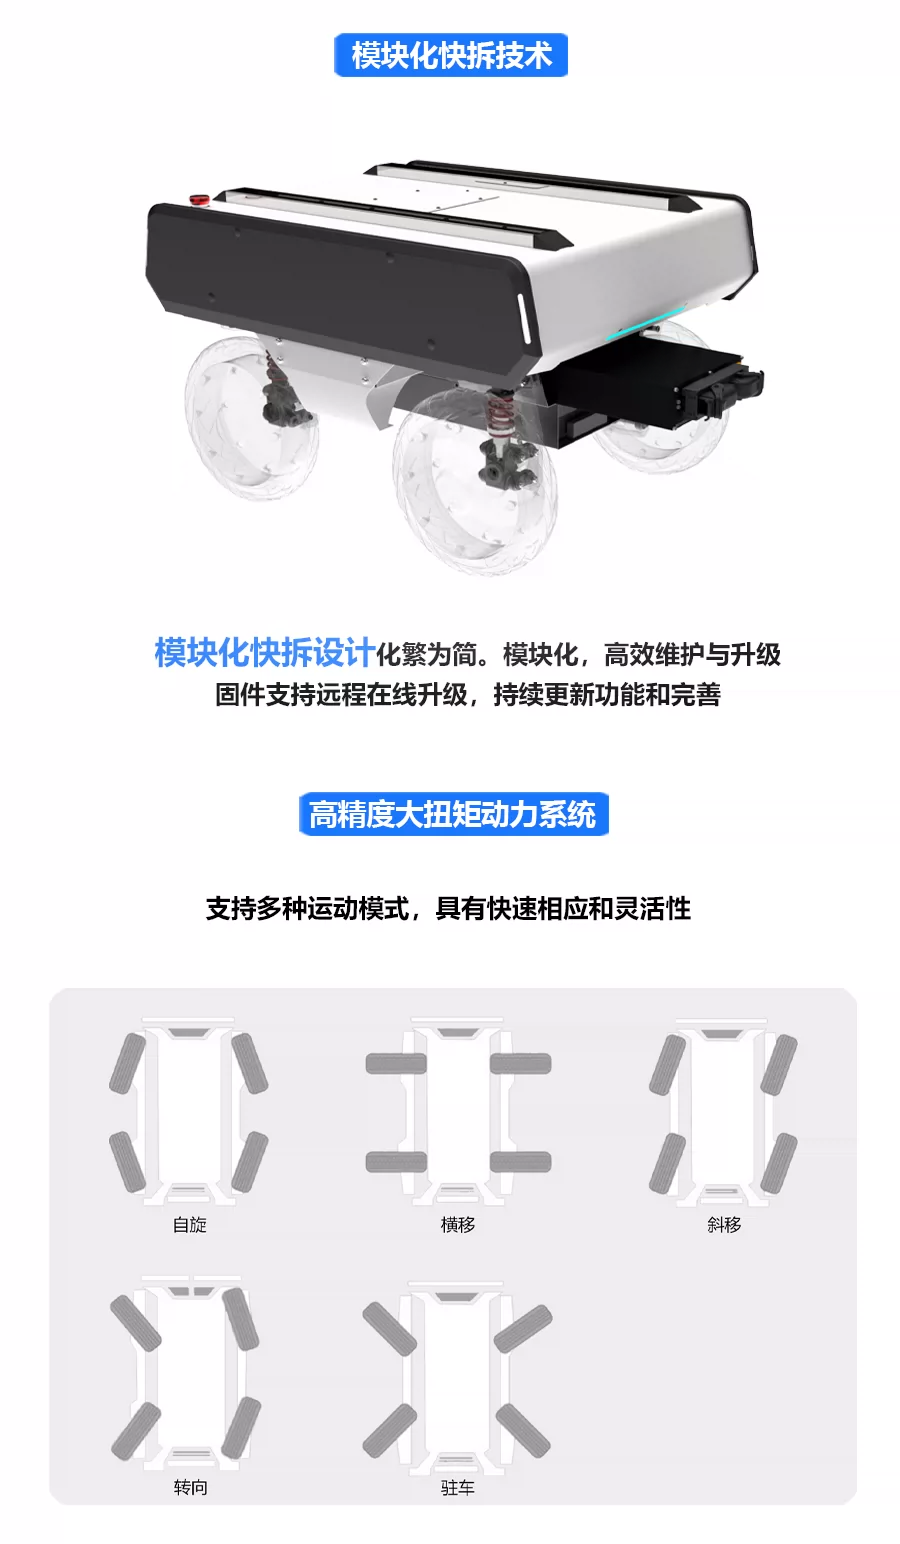
结构形式四转四驱
驱动电机350 W × 4伺服电机
电池48 V / 20 Ah锂电池
水平路面载重50 kg
运行速度0–5.4 km/h
续航里程30 km
TECHNICAL SPECIFICATIONS
完整产品参数
结构与动力
01—13- 设计尺寸
- 725 × 515 × 440 mm
- 整车质量
- 70 kg
- 结构形式
- 四转四驱
- 底盘主要材质
- 铝合金
- 离地间隙
- 悬挂 90 mm / 底盘 110 mm
- 轴距
- 400 mm
- 轮距
- 420 mm
- 轮胎型号 / 直径
- 9.5 英寸 / 240 mm
- 驱动电机
- 350 W × 4,伺服电机
- 电池
- 48 V / 20 Ah 锂电池
- 充电时间
- 4 h
- 充电方式
- 48 V / 5 A 手动充电插头
- 对外供电
- 12 V / 15 A、24 V / 15 A、48 V / 10 A
控制与保护
14—25- 电机制动
- 支持
- 电机驻车
- 支持
- 急停开关
- 配备
- 指令校验
- 支持
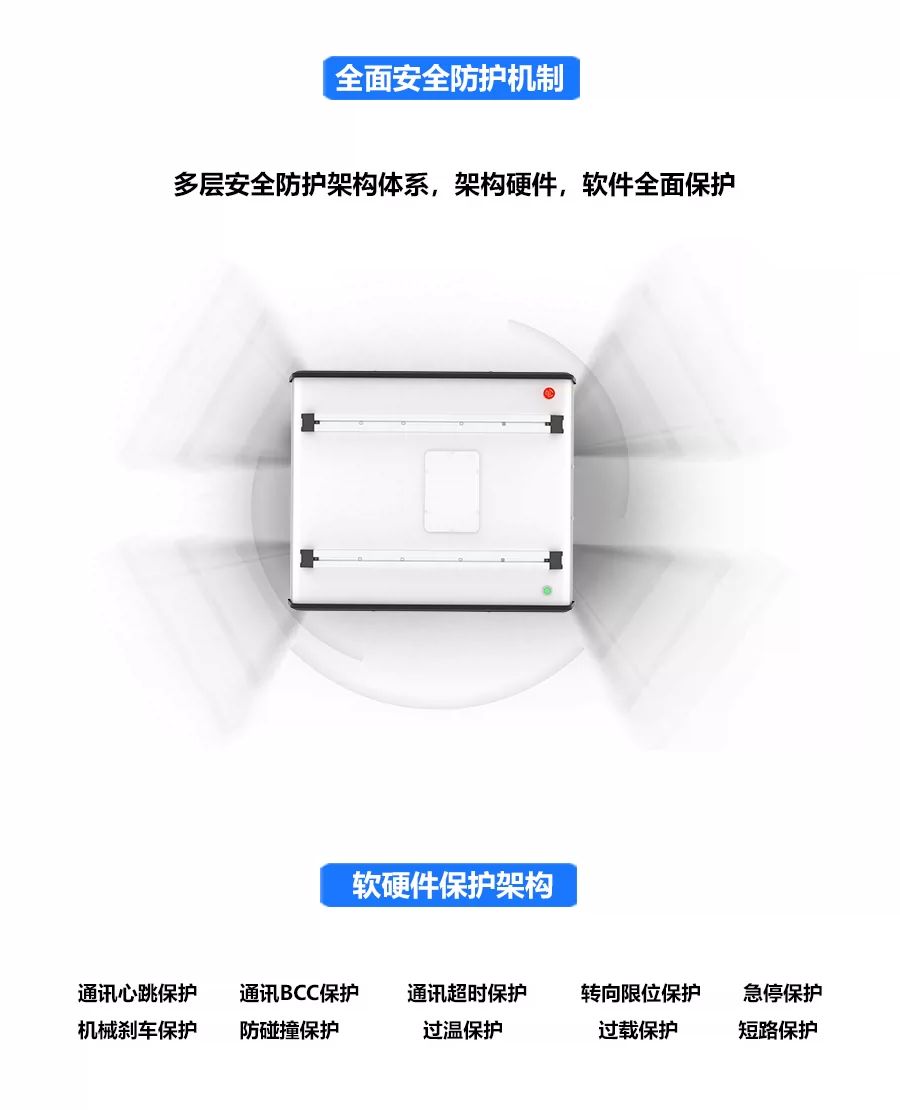
- 心跳保护
- 支持
- 电流保护
- 支持
- 温度保护
- 支持
- 主频
- 168 MHz
- 硬件浮点加速
- 支持
- CAN 接口
- 配备
- CAN 版本
- CAN 2.0B
- 运动学解析
- 支持
运动与环境
26—36- 遥控距离
- 100 m
- 垂直负载(水平路面)
- 50 kg
- 运行速度
- 0–5.4 km/h
- 续航里程
- 30 km
- 最小转弯半径
- 0
- 涉水深度
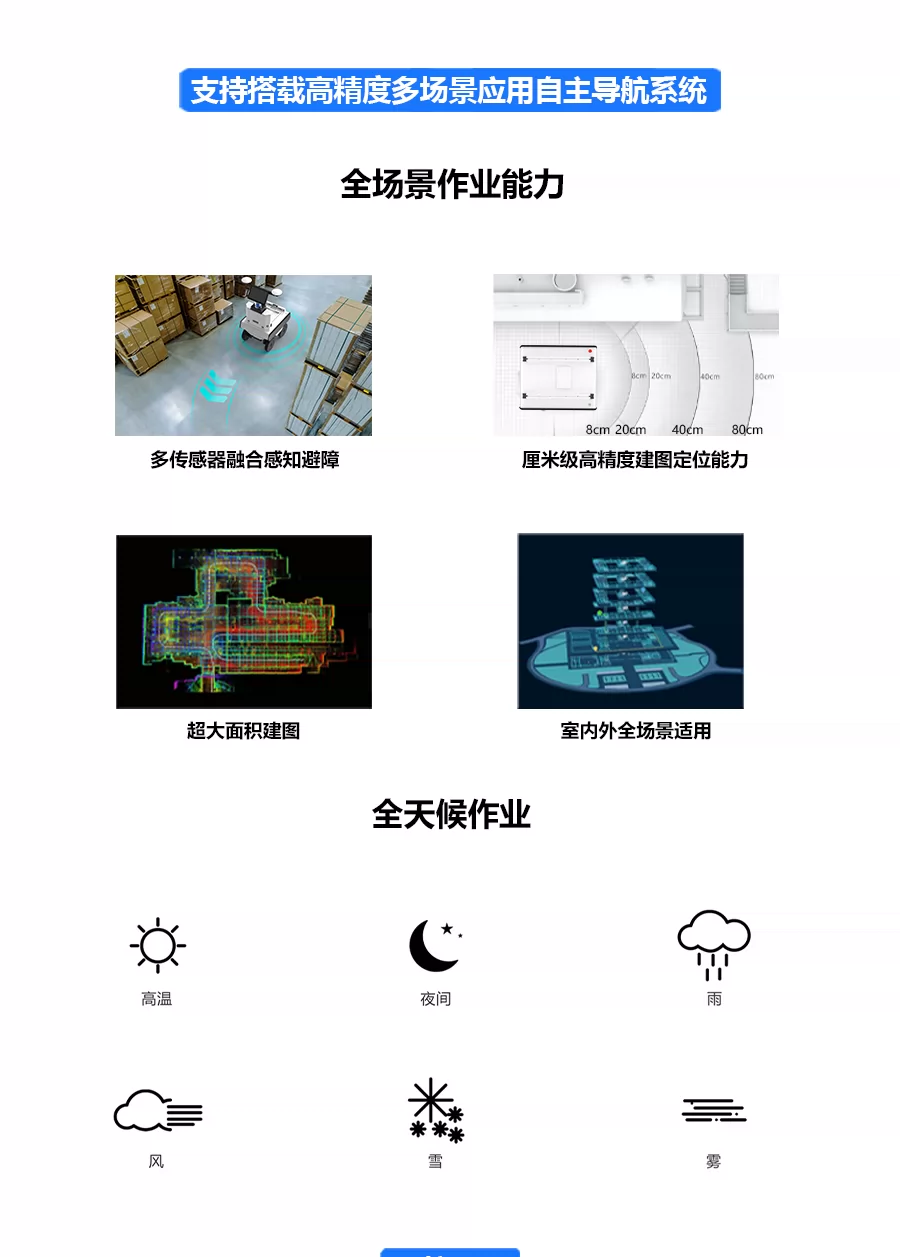
- 100 mm
- 最大爬坡角度
- 15°(满载)
- 跨越宽度
- 150 mm(满载)
- 越障高度
- 25 mm(满载)
- 防护等级
- IP33
- 工作温度
- -20 ℃ 至 60 ℃
控制功能与交付
37—44- 控制方式
- 支持遥控与自动两种方式,遥控距离 ≥ 100 m
- 急停联动
- 急停后驱动器与运动控制板同时停车、不下电,并上报急停信号
- 运动状态反馈
- 运动控制板反馈线速度、角速度、左右轮速度及电机编码器脉冲
- 安全措施
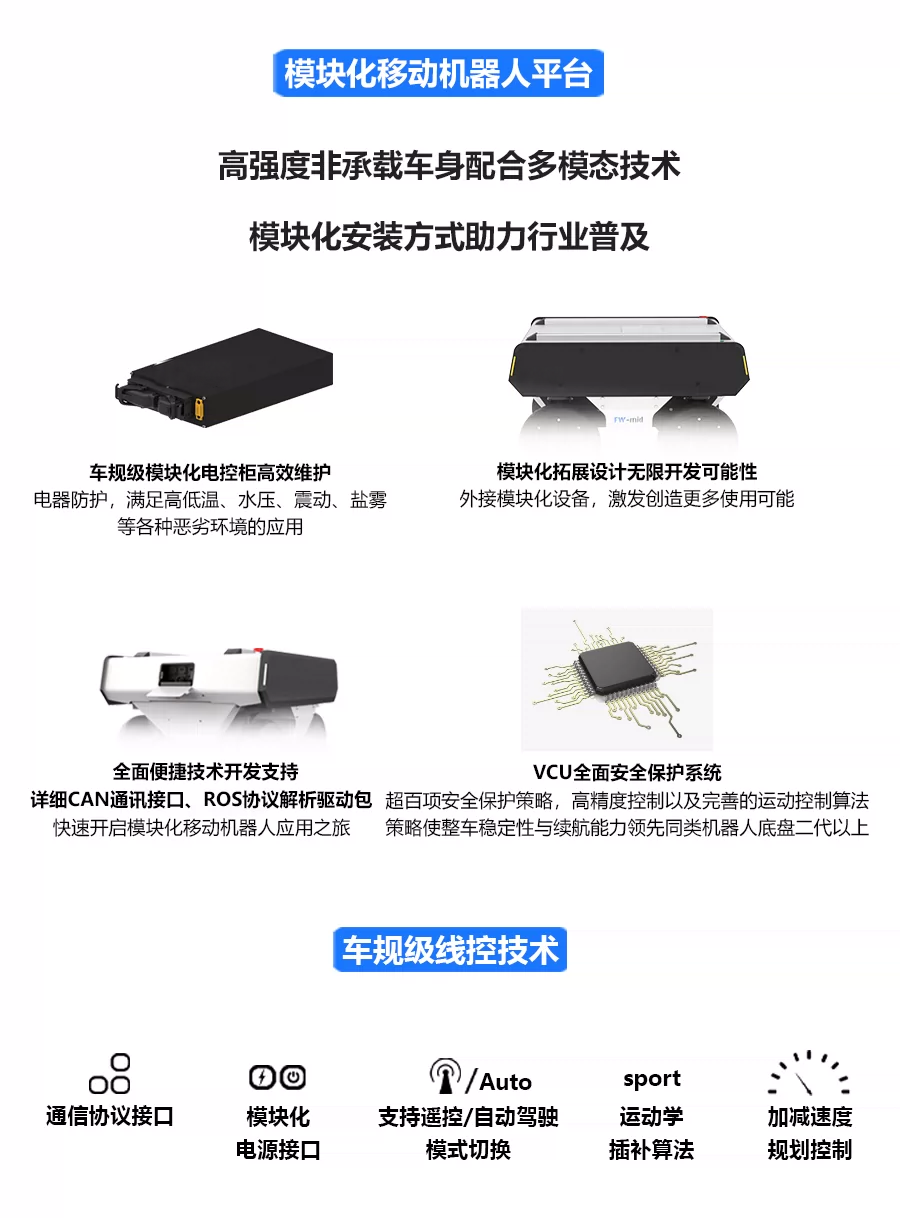
- 急停开关、前防撞条、指令校验、心跳保护、驱动故障处理、掉电驻车、电池故障监控、CAN 节点在线检测、故障分级、急减速提示、故障报警、遥控器掉线处理、充电安全监控与保护
- 电控柜与快拆资料
- 整车 VCU 需集成于电控柜,电控柜需使用车规级重载插头;提供一体化电控柜照片、车规级线束照片及认证,并提供正常视频播放条件下电控柜拆卸时间小于 5 分钟的快拆视频证明
- 转向传动资料
- 转向电机采用同步带二级传动、非直取,并提供照片
- 转弯中心验证
- 四转四驱转弯中心点沿几何中位线可从 -∞ 到 +∞ 取值,并提供演示视频
- 软件著作权资料
- 提供四转四驱机器人控制软件著作权登记证书复印件,并加盖公章
配套硬件
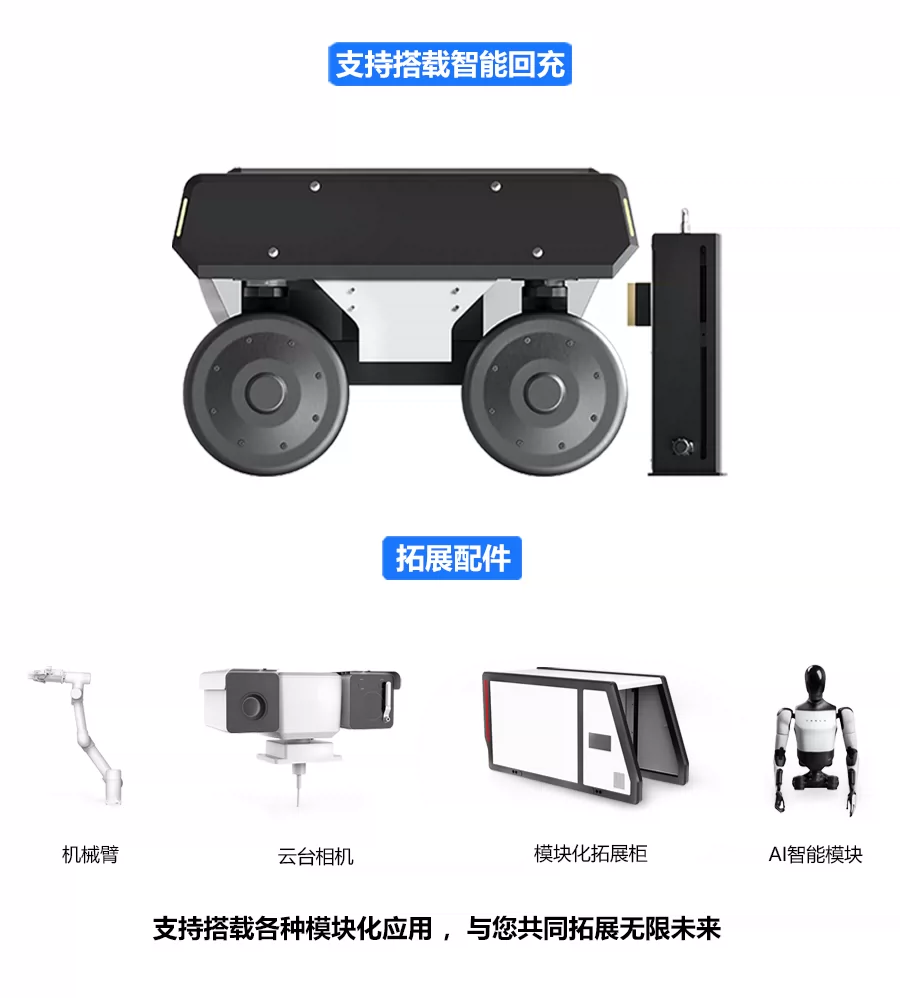
45—50- 工控机
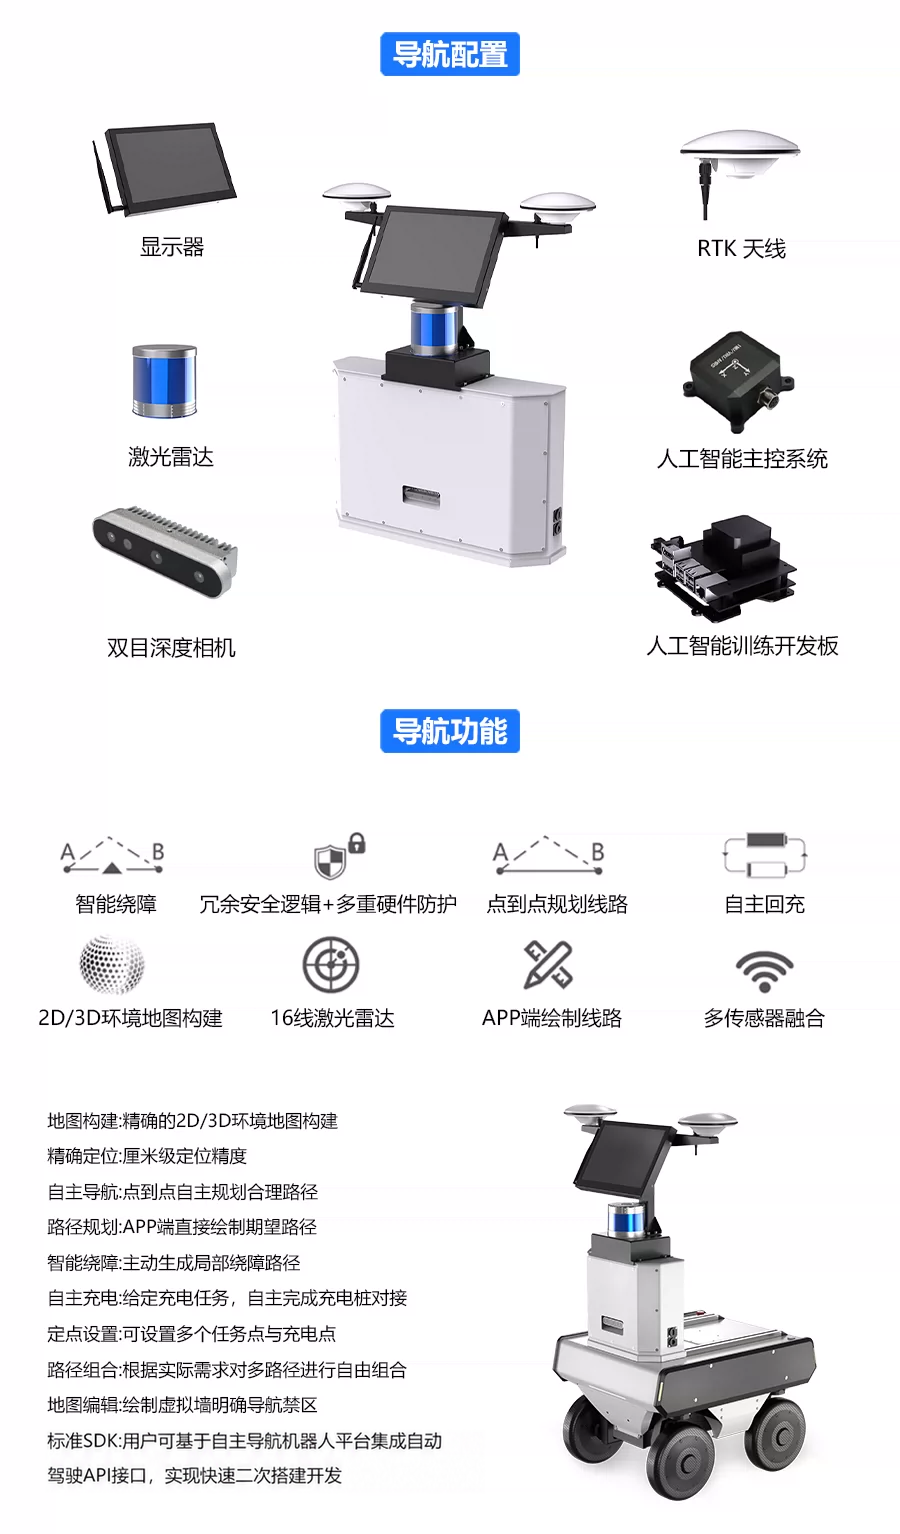
- 酷睿 8 代 i3-8145U / 2.1 GHz;4 GB DDR4 内存、64 GB SSD;4 × USB 3.0、2 × USB 2.0、2 × 千兆网口、HDMI、4 × DB9 RS232;型号 C5750Z-C6(i3-8145U,4 GB DDR4 + 64 GB SSD,12 V / 5 A)
- 2D 激光雷达
- 探测范围 0.1–30 m;重复精度 3 cm;水平视场角 300°;扫描频率 10–30 Hz;水平角分辨率 0.18°(10 Hz)至 0.54°(30 Hz);USB 转串口;型号 VP300C
- 深度相机
- 深度范围 0.6–8 m;深度视场角 H 58.4° × V 45.7°,RGB 视场角 H 66.10° × V 40.2°;1280 × 1024 @ 7 fps、640 × 480 @ 30 fps、320 × 240 @ 30 fps;UVC / USB 2.0;型号 Astra Pro
- IMU 惯性测量单元
- 型号 HI226DK;陀螺仪量程 ±2000°/s、加速度计量程 ±8 G;分辨率 0.01°/s 与 1 μG;零偏稳定性 8°/h 与 60 μG;USB 转串口
- 路由器
- 1900 M 双频千兆路由器,支持 802.11ac、2.4 GHz / 5 GHz,3 × 千兆端口;单只装并配千兆网线
- CAN 卡
- CAN 分析仪,USB 转 CAN
导航软件与交付
51—53- Android 应用
- 提供支持 Android 手机或平板的应用安装包,可完成自动驾驶运行
- 导航与路径
- 导航及路径重复定位精度均为 ±5 cm;支持路径录制、手绘路径及路径点组合导航
- 3D 多线导航系统
- 提供全开源代码、API 和商用级 APP,可获取机器人设备信息;支持建图、定位、导航、自主充电(需使用图形化 APP 实现自主充电规划)、减速带、斜坡、绕障、状态读取及二次开发;提供对应功能视频供查验,以及包含各功能点详细说明的开源导航使用手册
了解产品配置
如需确认具体配置或交付范围,欢迎与我们联系。