标准版
ZK-UGV-1X-S200
- 深度相机
- 配备
- 激光雷达
- N10P
- M260C 智能音箱
- 未配备
- 触摸屏
- 未配备
- 自动回充
- 未配备
- 多模智控手柄
- 标配
- MR20 毫米波雷达
- 标配
PRODUCT SERIES · 02
无刷四驱 ROS 机器人系列
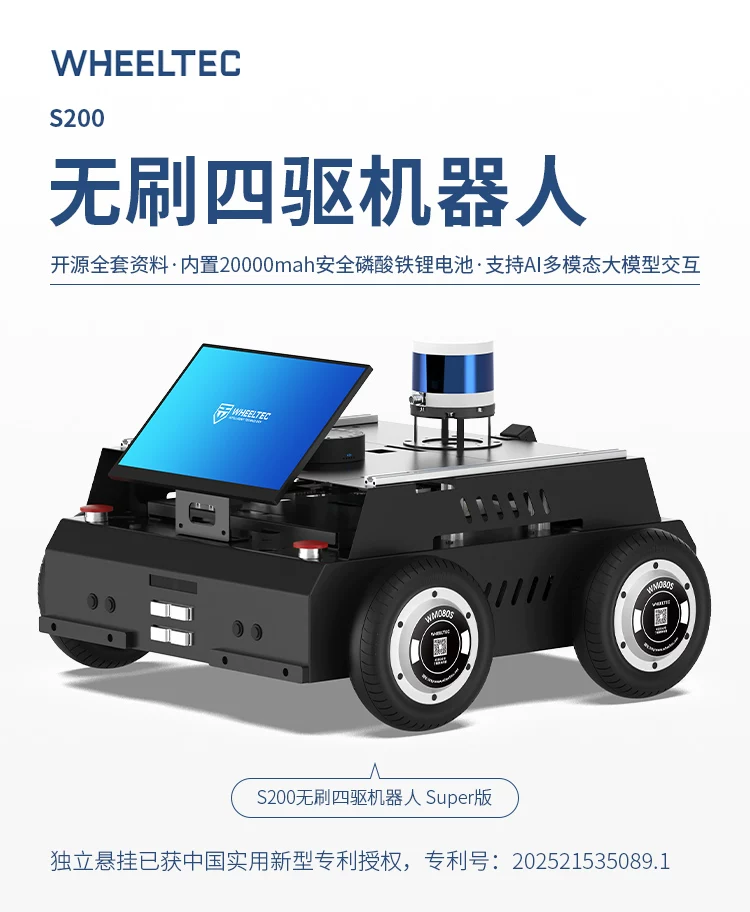
独立悬挂、无刷轮毂电机与模块化感知配置,面向机器人科研、教学与二次开发。从移动底盘到 AI 交互,按项目需求选择合适的组合。
对比三个版本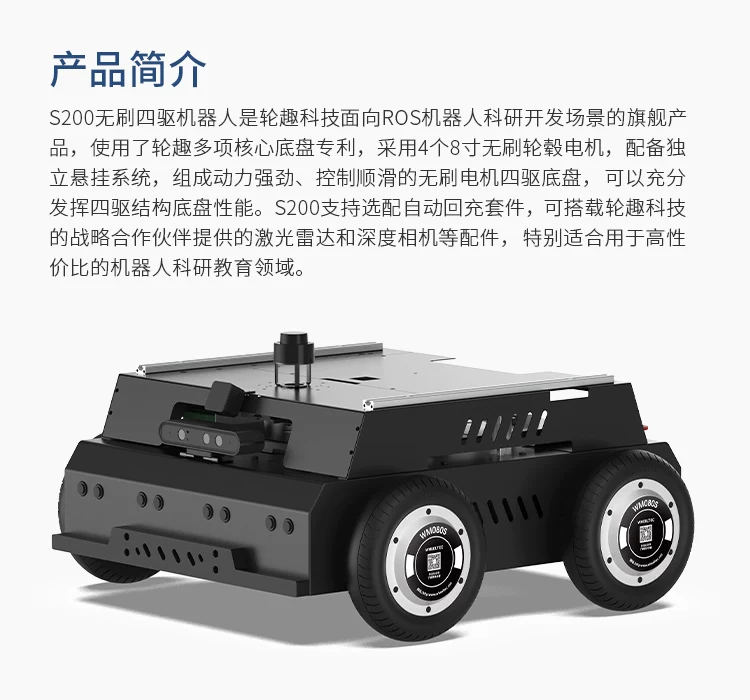
AT A GLANCE
CHOOSE YOUR CONFIGURATION
根据雷达、交互与回充需求选择版本,ROS 主控另按项目选型。
ZK-UGV-1X-S200
ZK-UGV-1X-S200
ZK-UGV-1X-S200
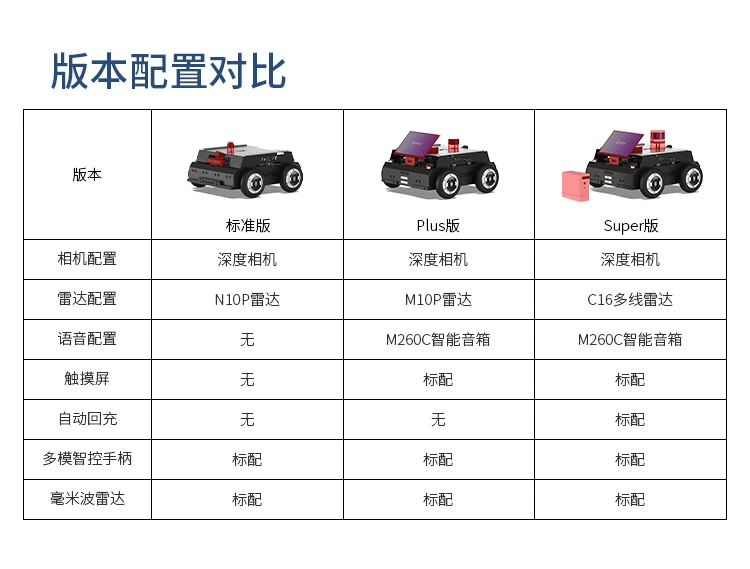
三个版本均配备深度相机、多模智控手柄和 MR20 毫米波雷达。主控平台、语音模型环境、4G / 5G 等拓展按需求选配;功能与配套硬件对应,不将高配功能视为全系标配。
PRODUCT MATERIALS
全部 34 张资料图片,按内容分类浏览,点击大图放大查看。图片涉及不同上装与配套示意,具体配置请对照版本。
当前图片 02 / 34 · 产品概览
 01 / 34产品封面02 / 34产品概览
 03 / 34版本配置
 04 / 34整车参数
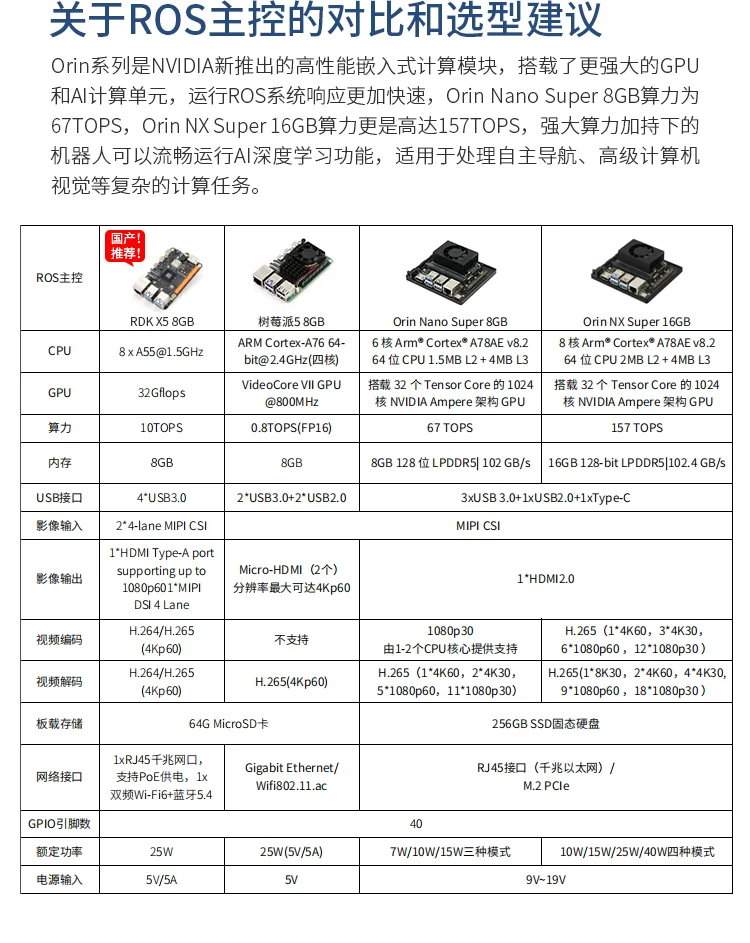 05 / 34ROS 主控选型
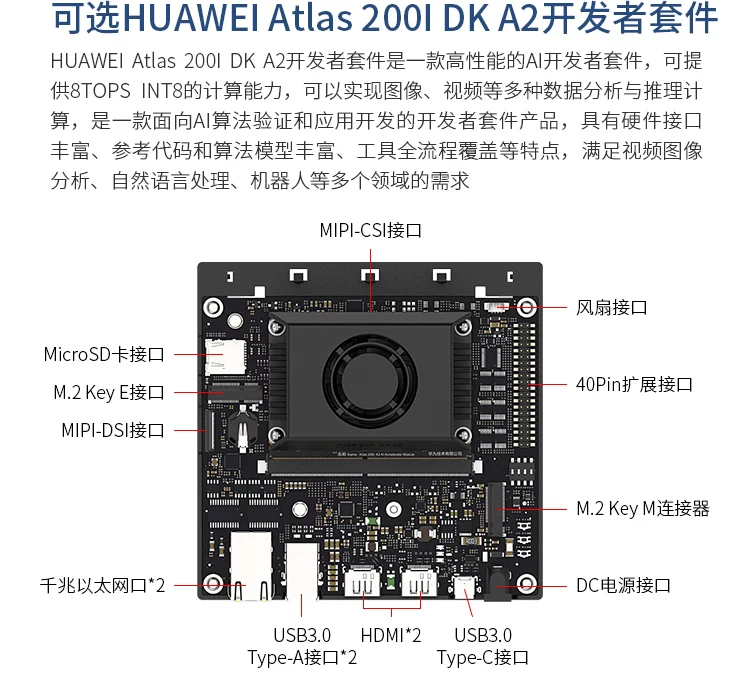 06 / 34Atlas 开发套件
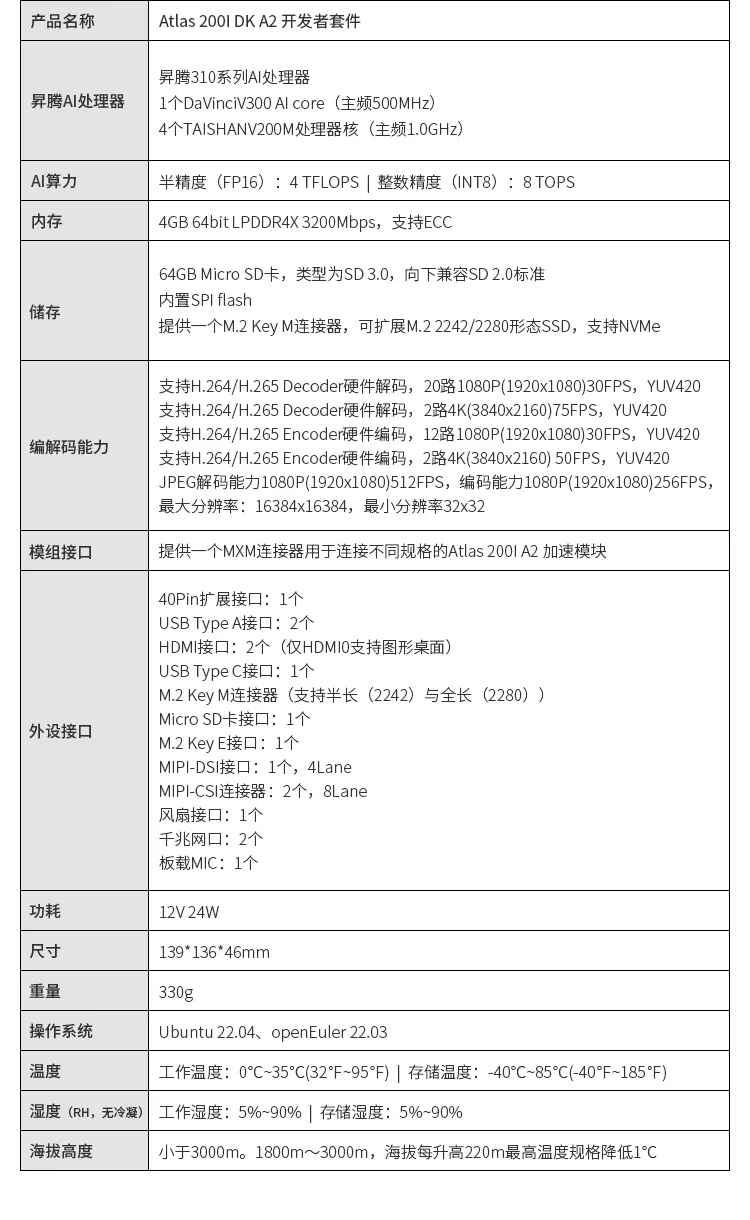 07 / 34Atlas 参数
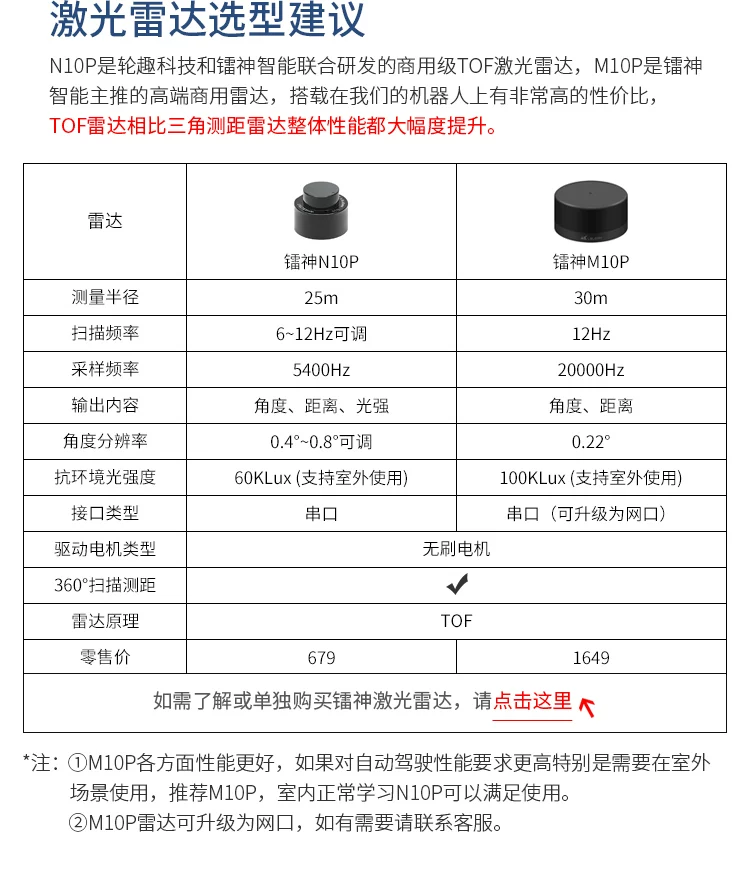 08 / 34激光雷达选型
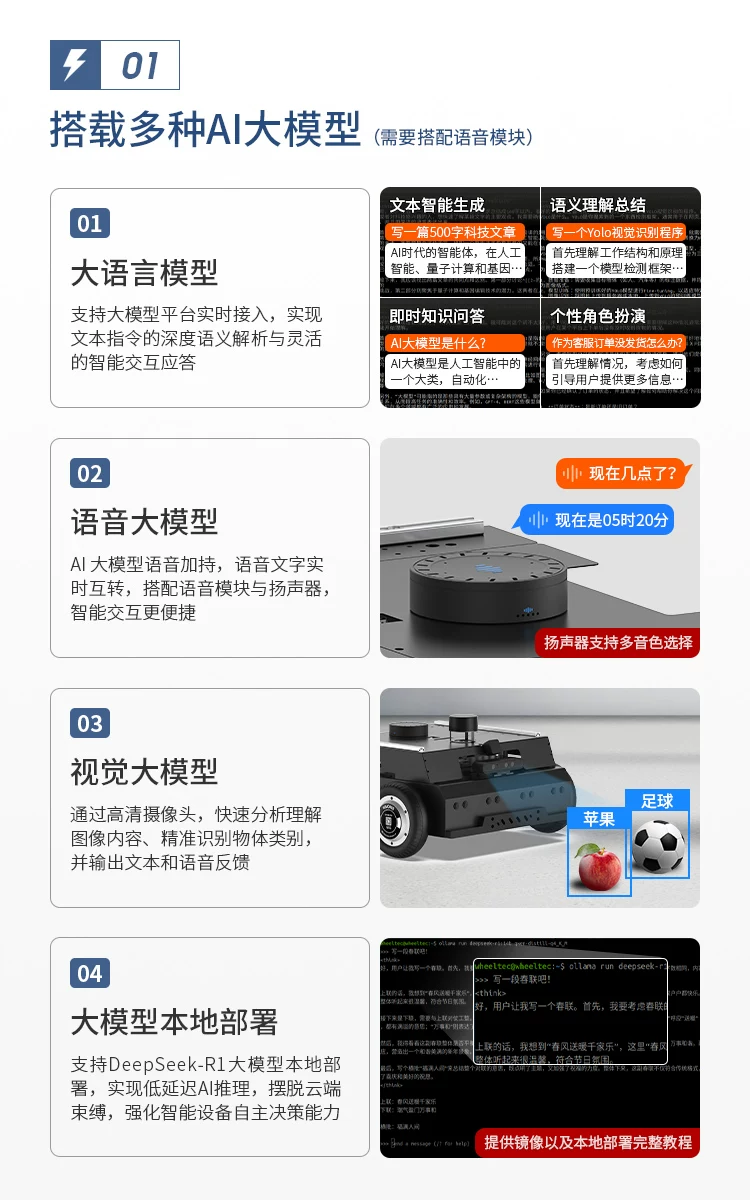 09 / 34AI 大模型
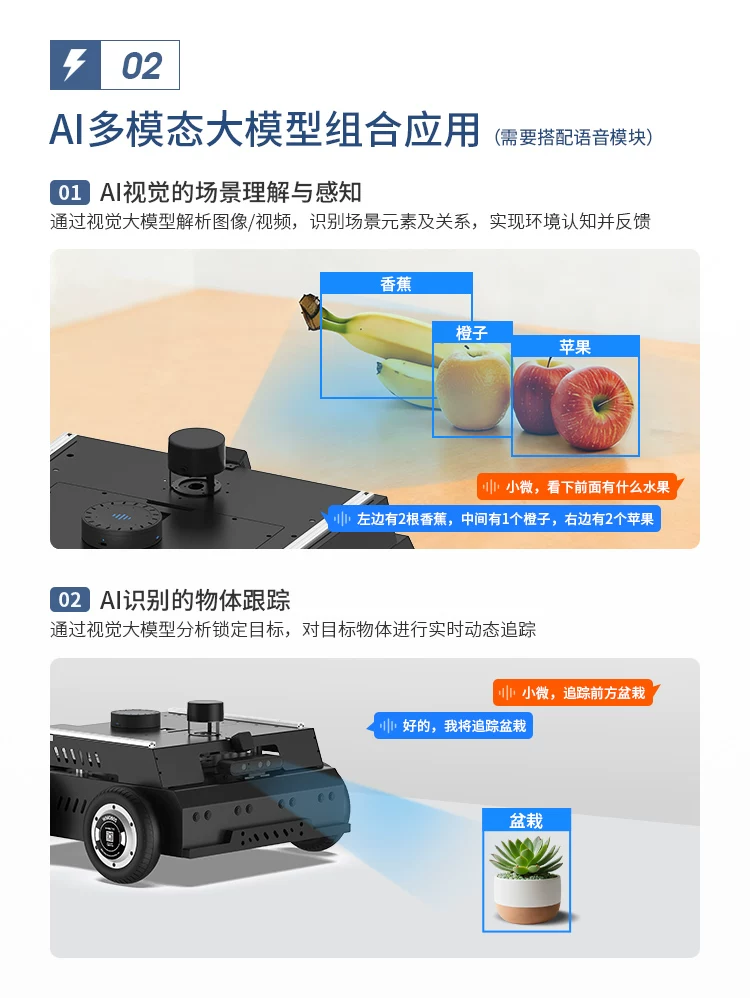 10 / 34AI 视觉交互
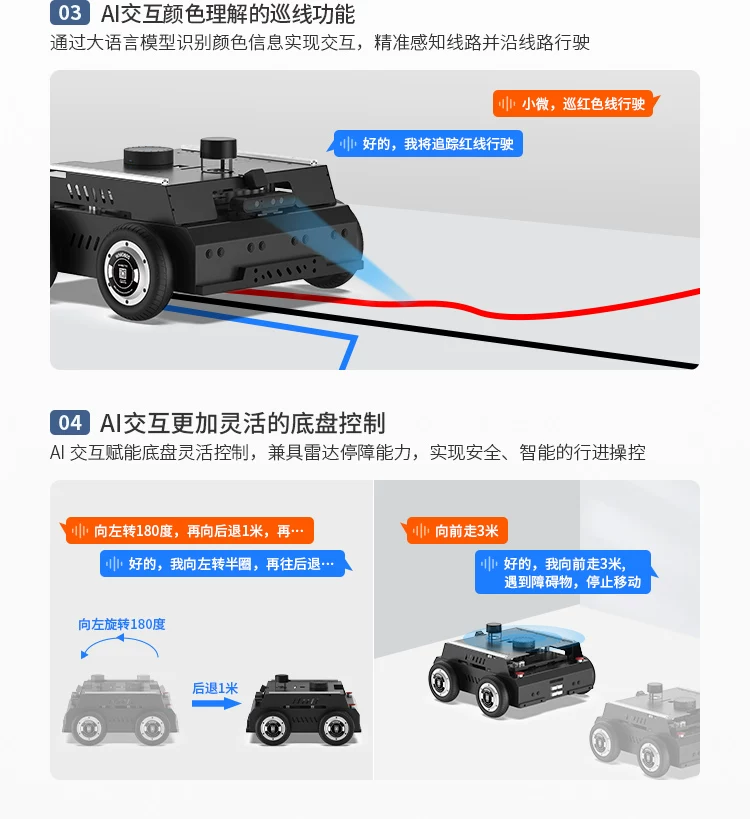 11 / 34AI 运动交互
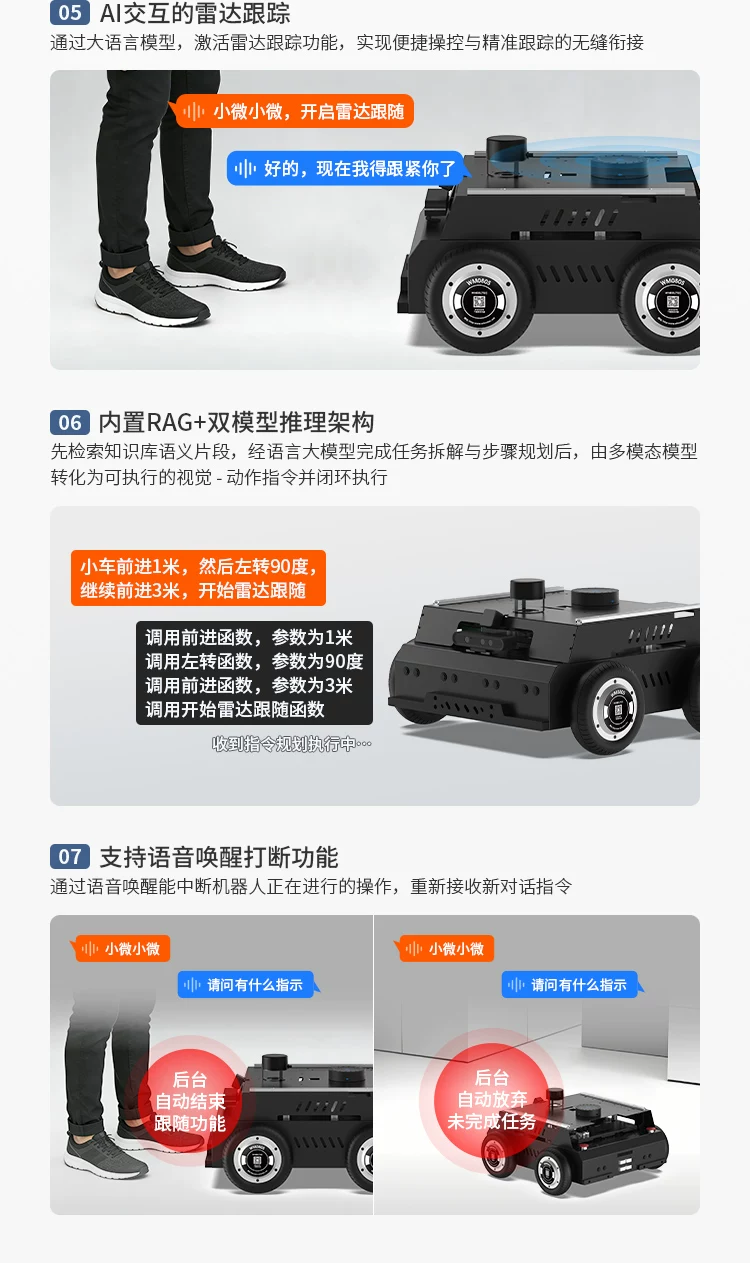 12 / 34AI 任务与跟随
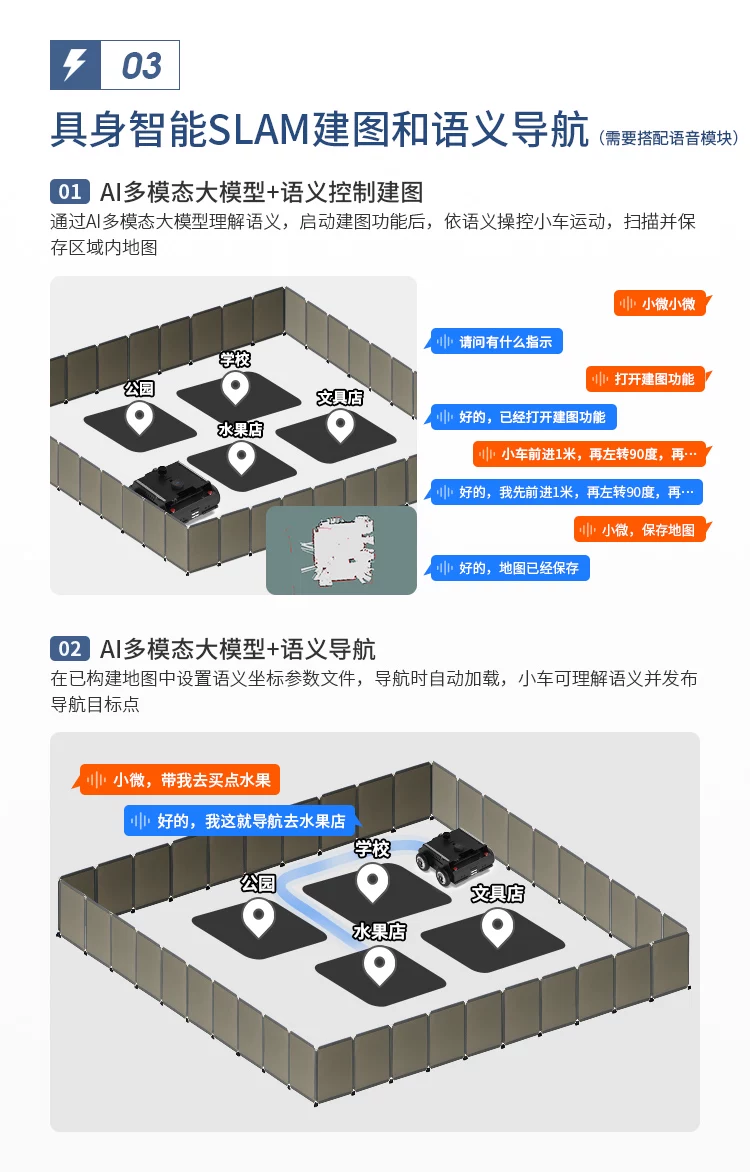 13 / 34语义建图与导航
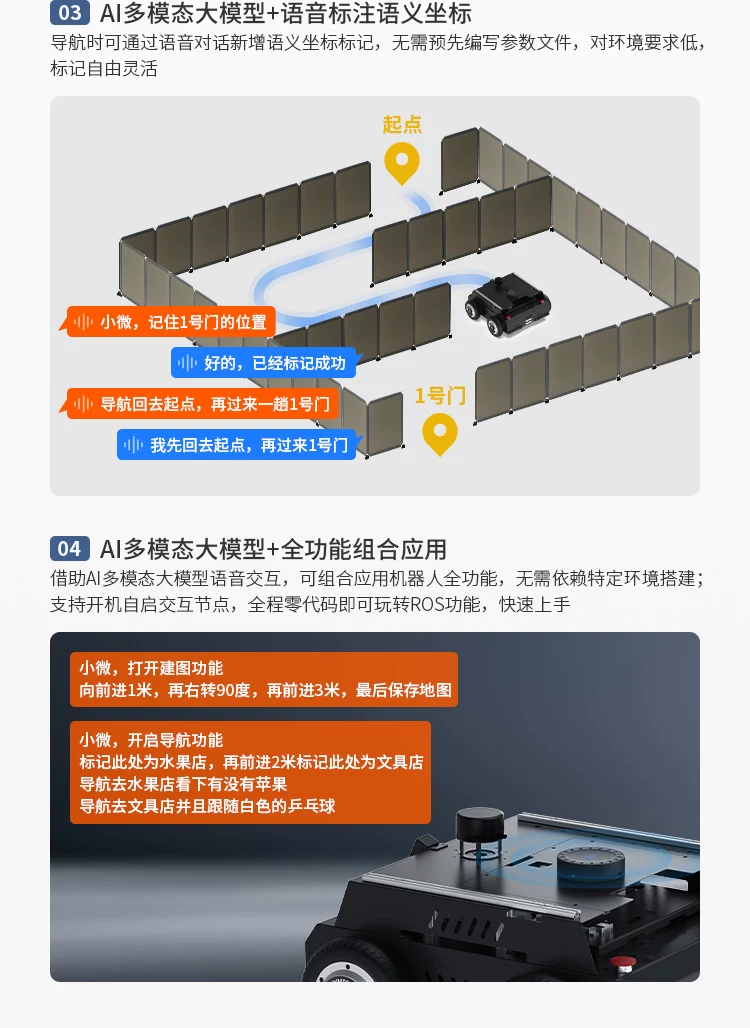 14 / 34语义组合应用
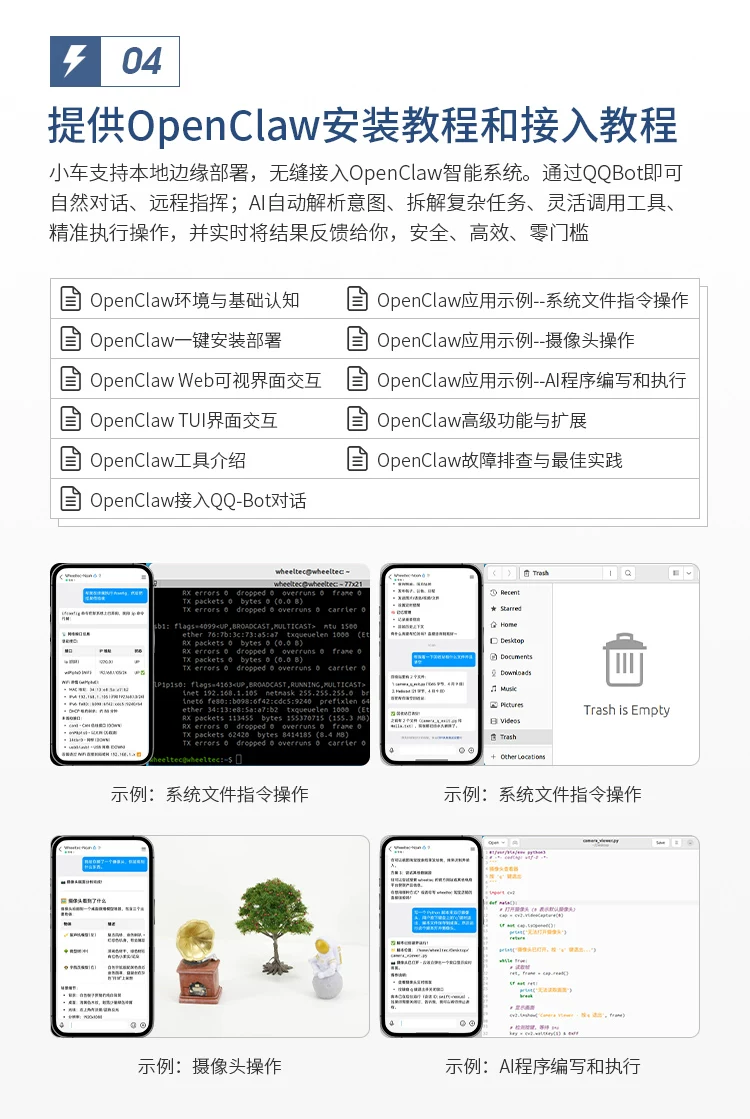 15 / 34OpenClaw 接入
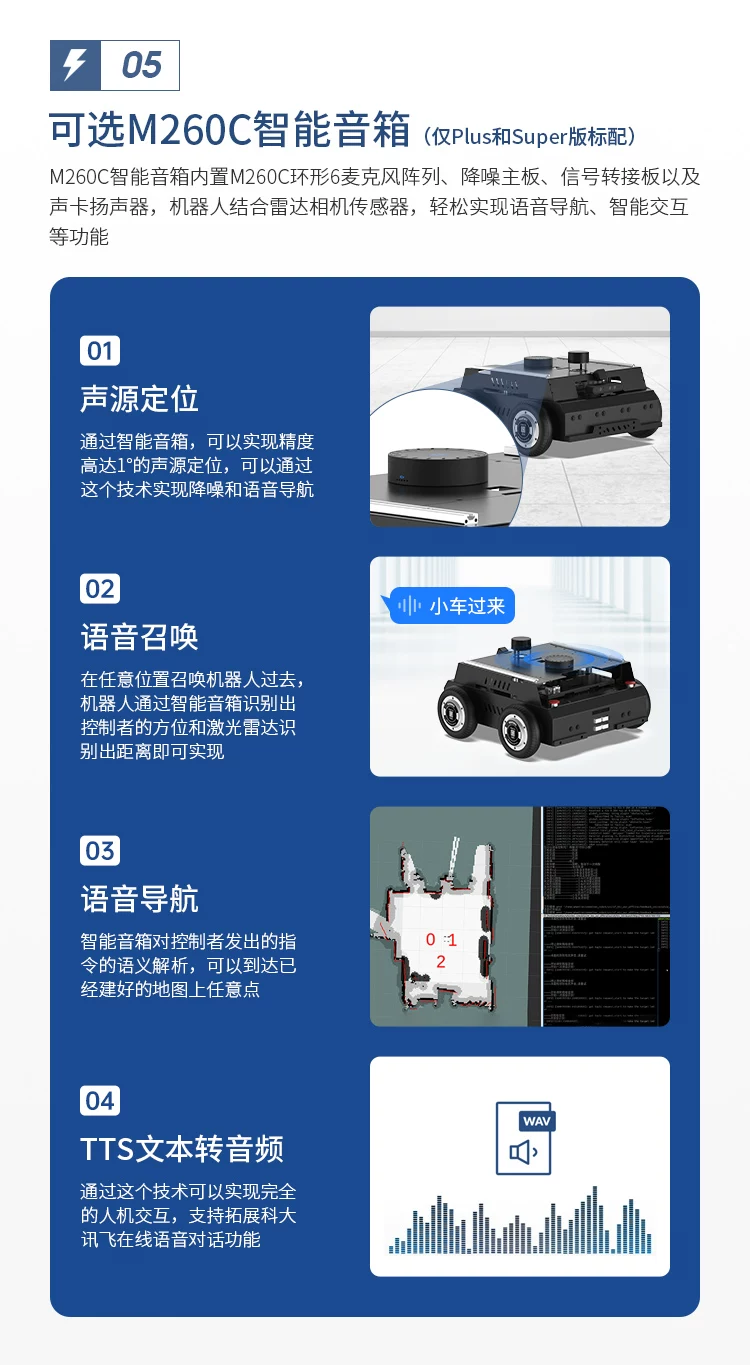 16 / 34语音交互
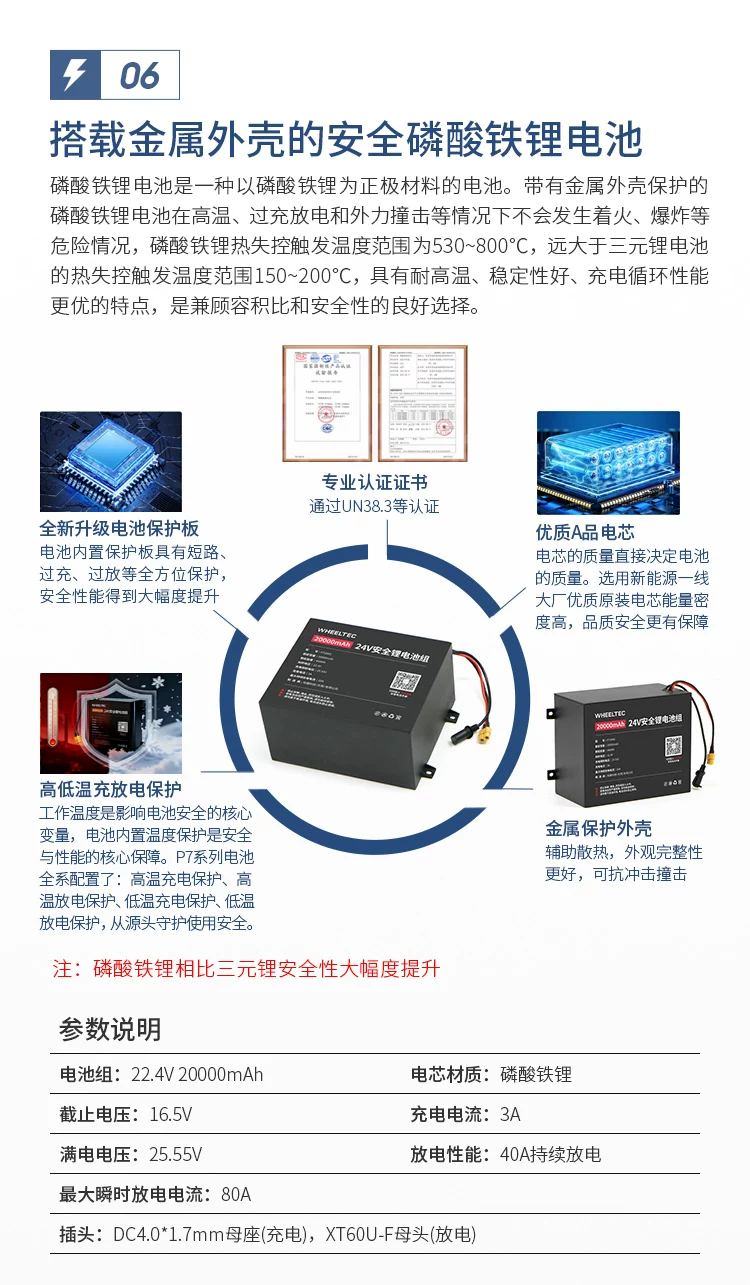 17 / 34电池配置
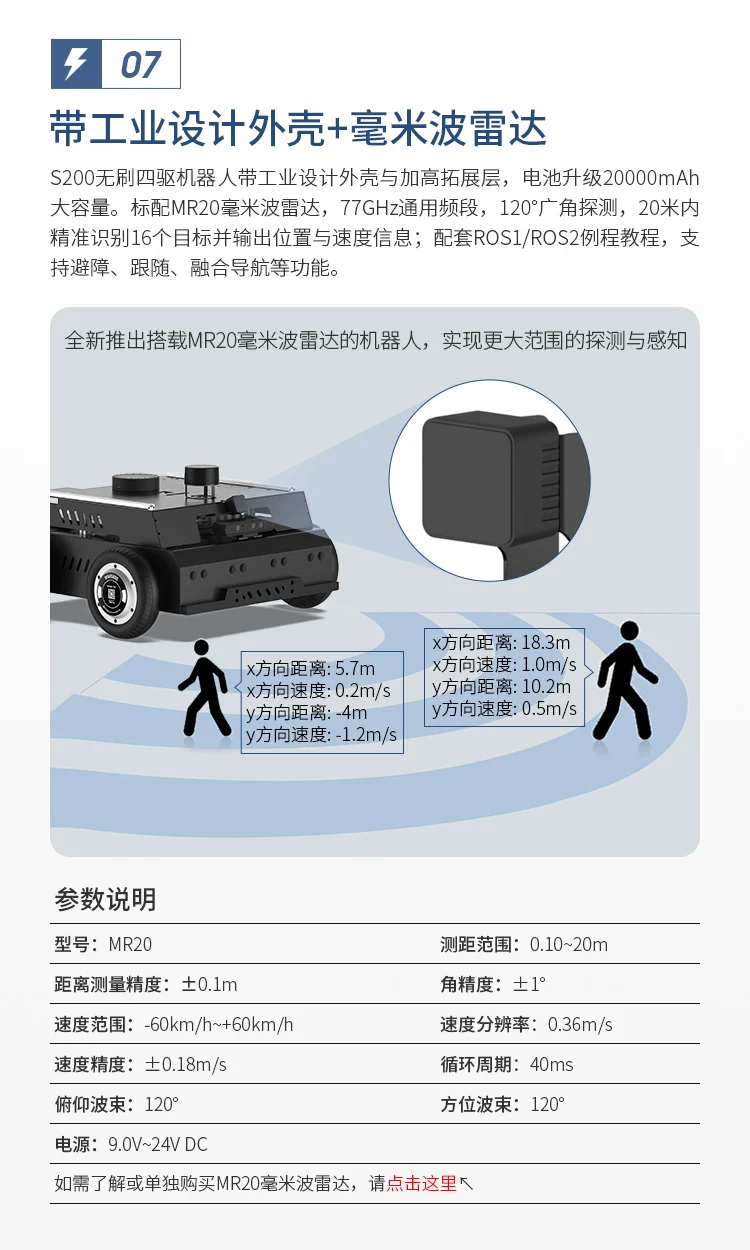 18 / 34毫米波雷达
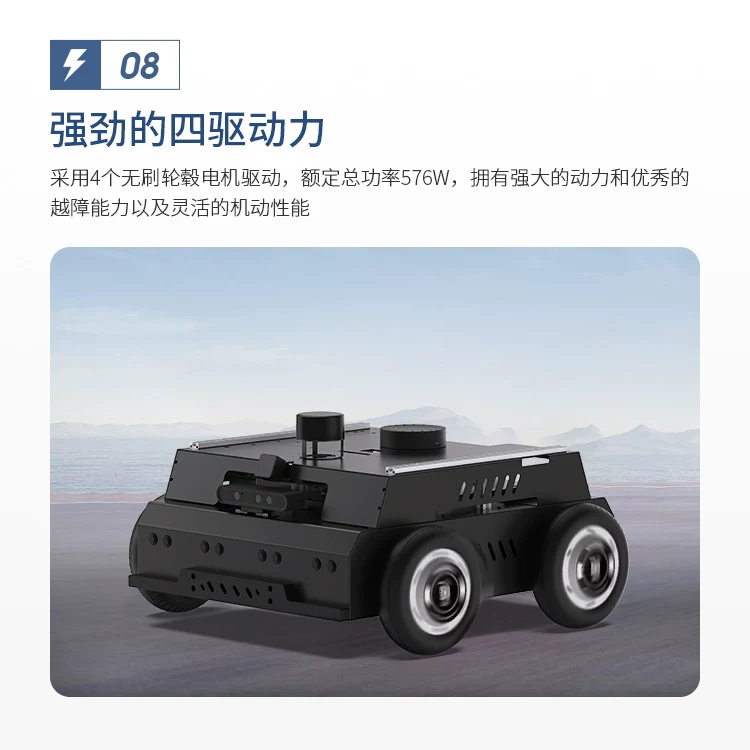 19 / 34四驱动力
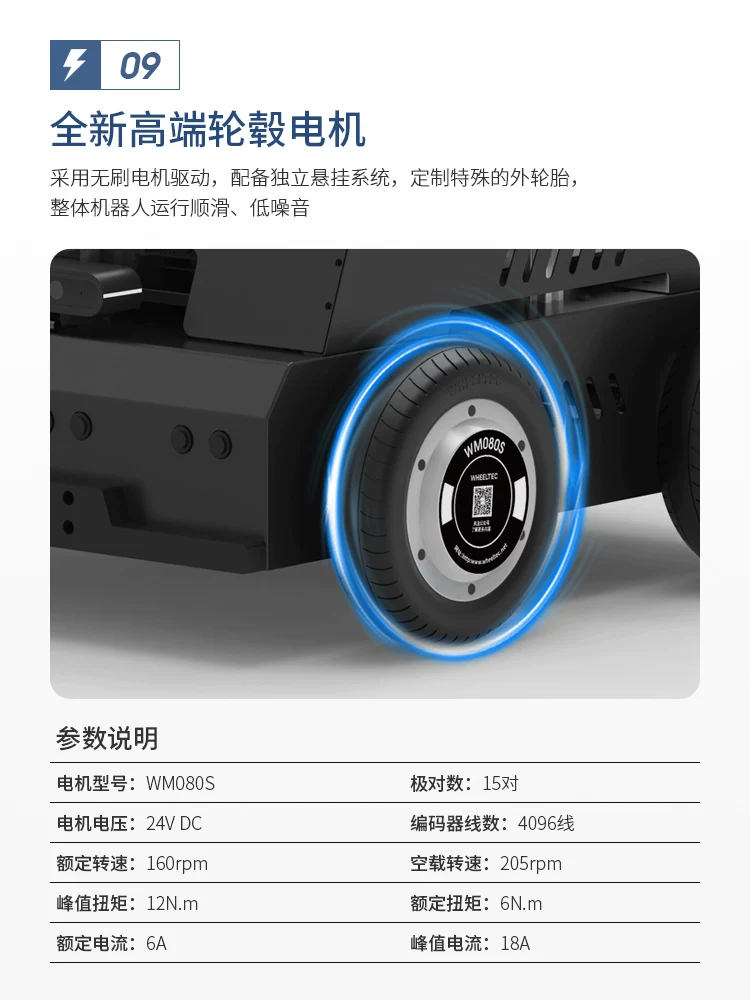 20 / 34轮毂电机
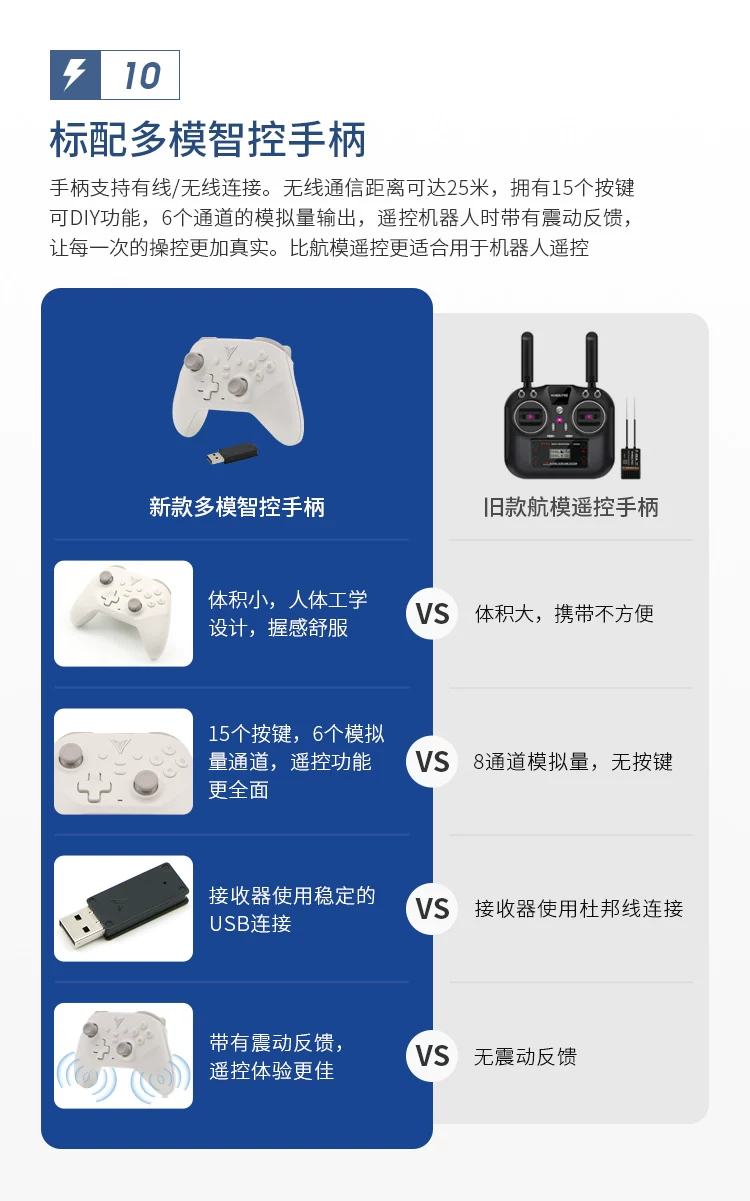 21 / 34多模智控手柄
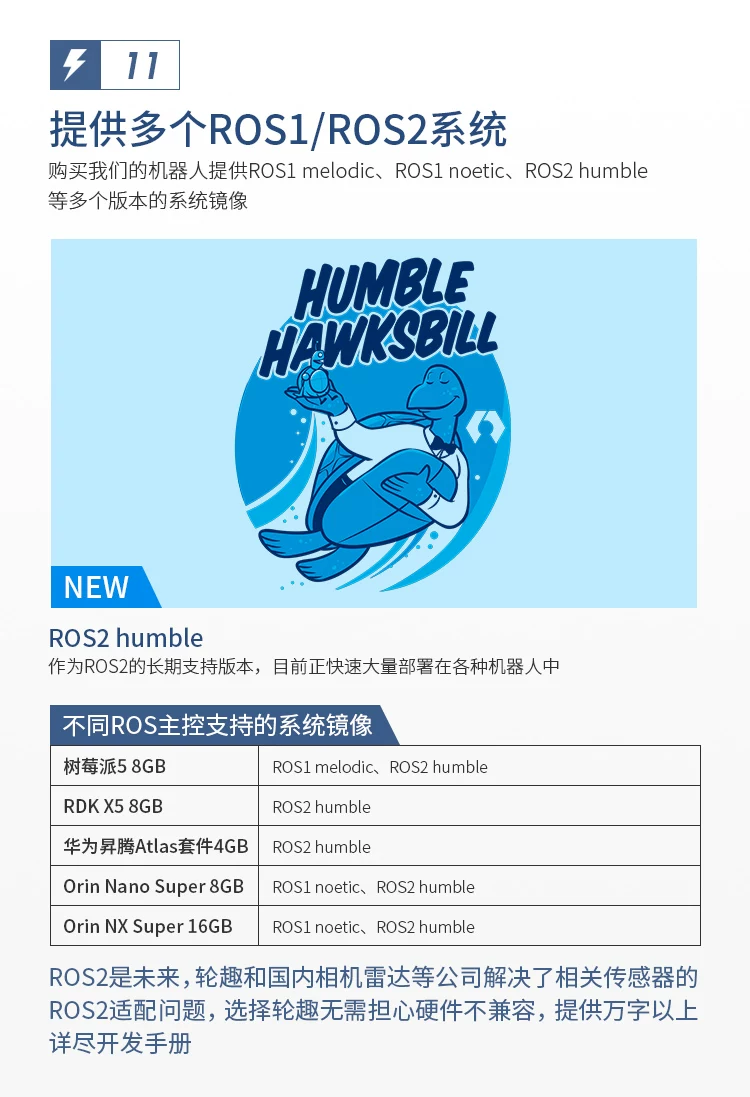 22 / 34ROS 系统
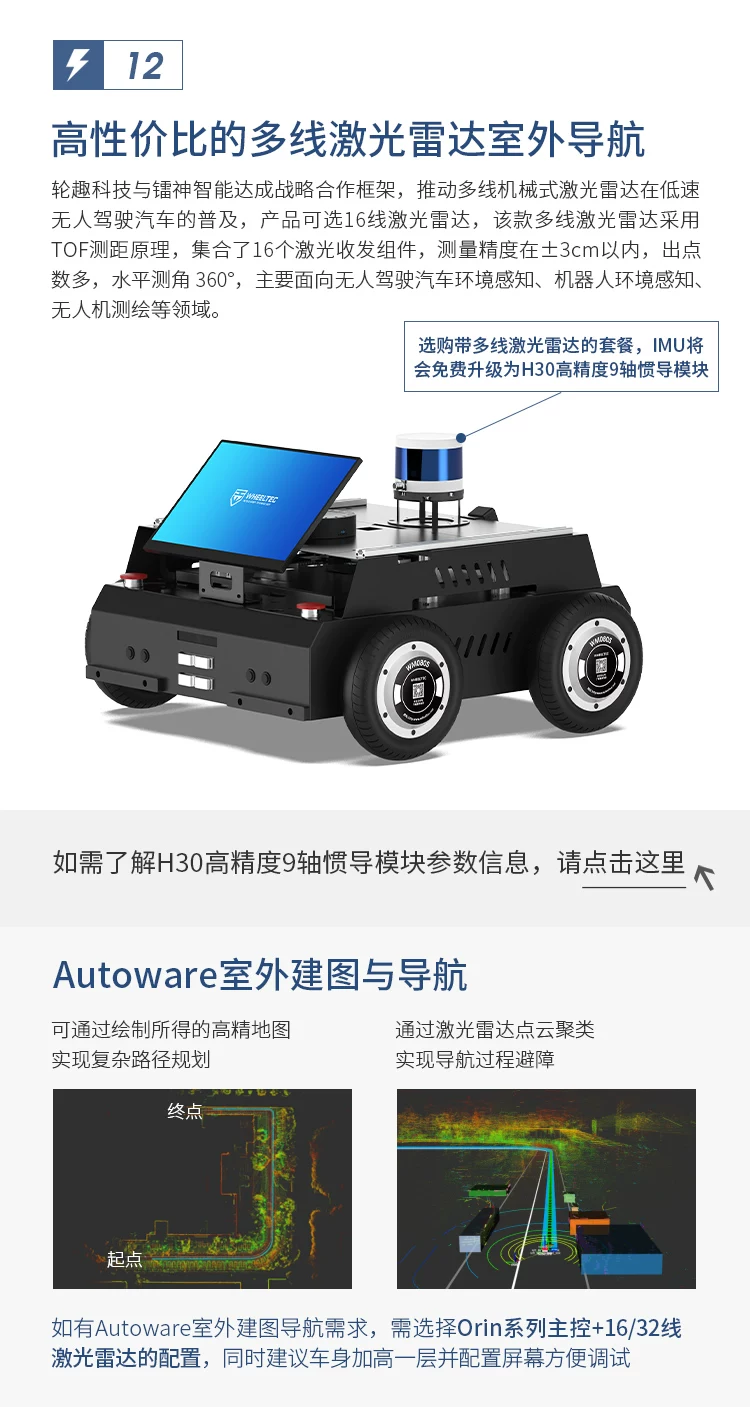 23 / 34多线雷达与室外导航
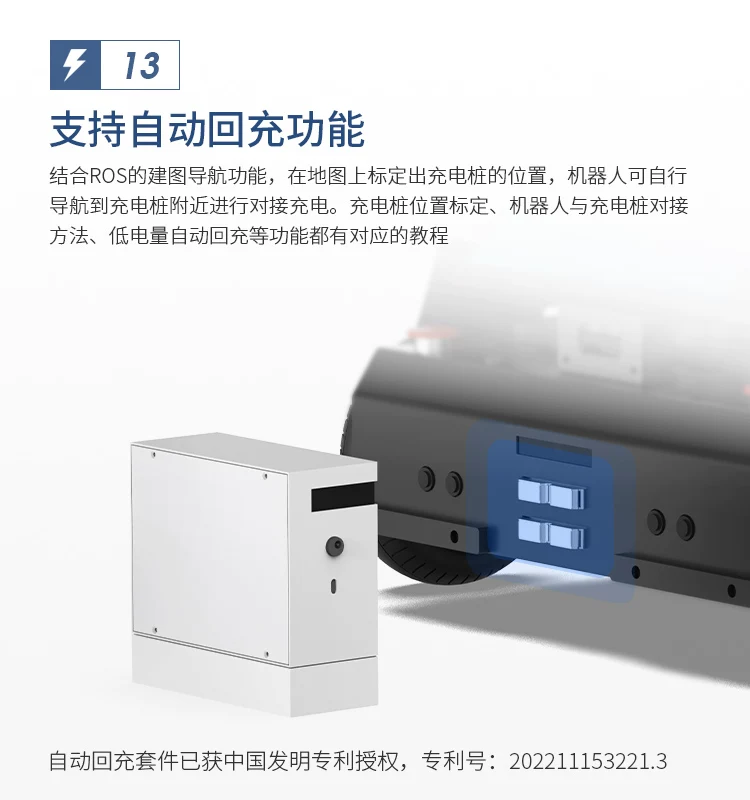 24 / 34自动回充
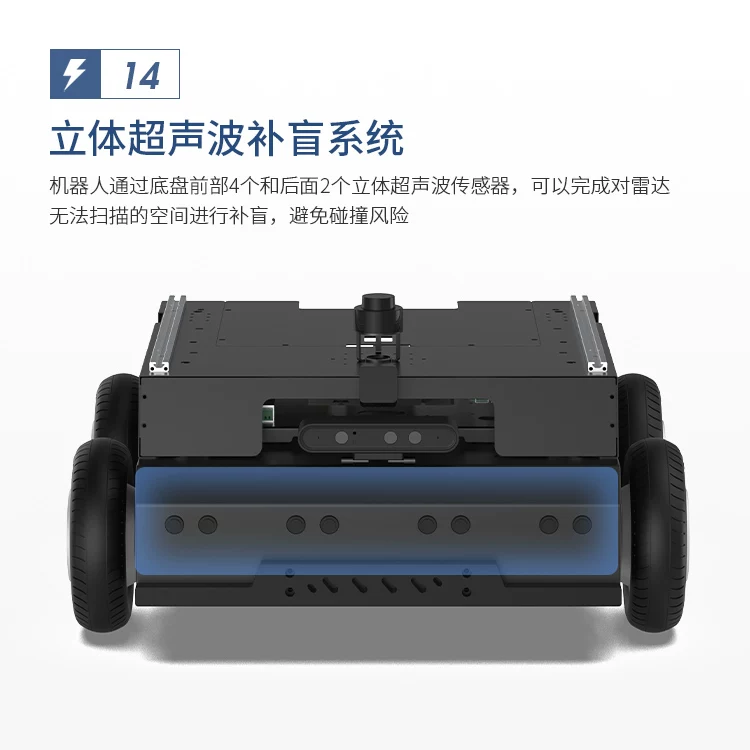 25 / 34超声波补盲
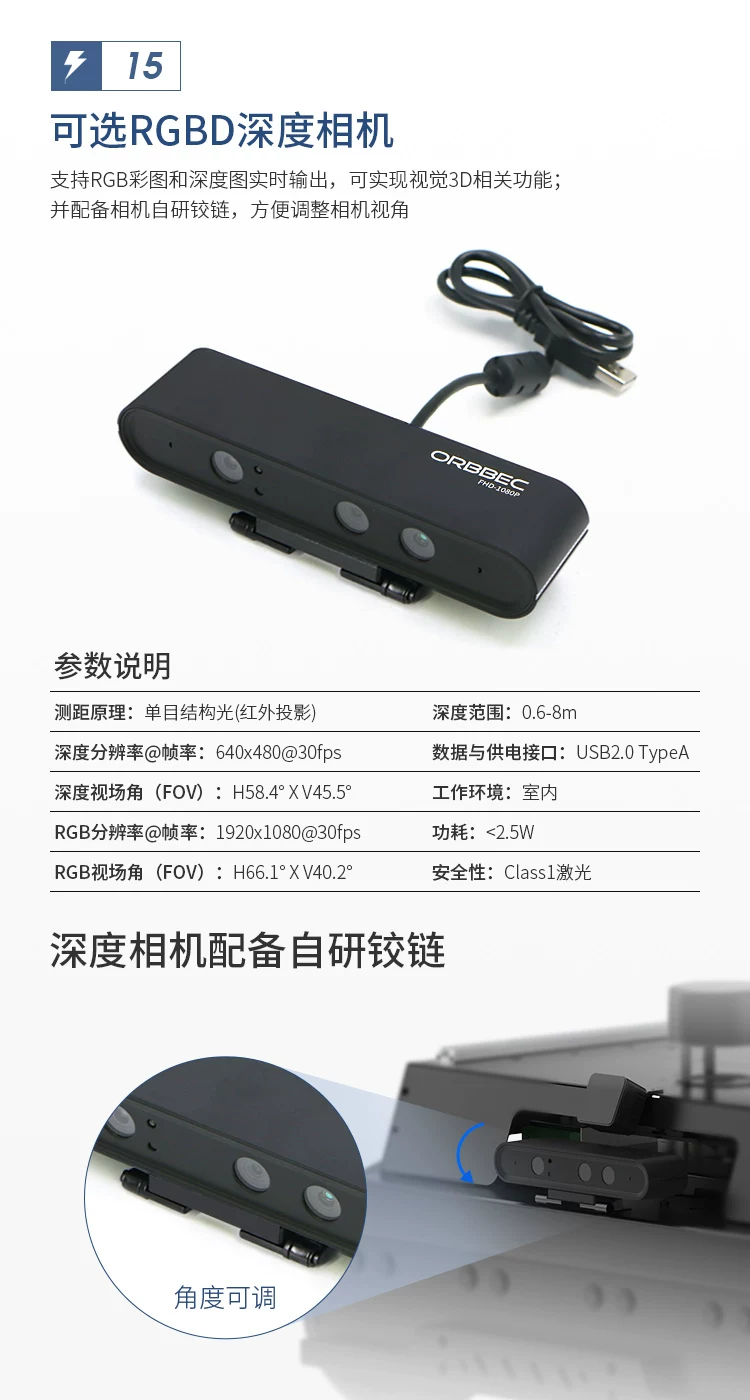 26 / 34RGBD 相机
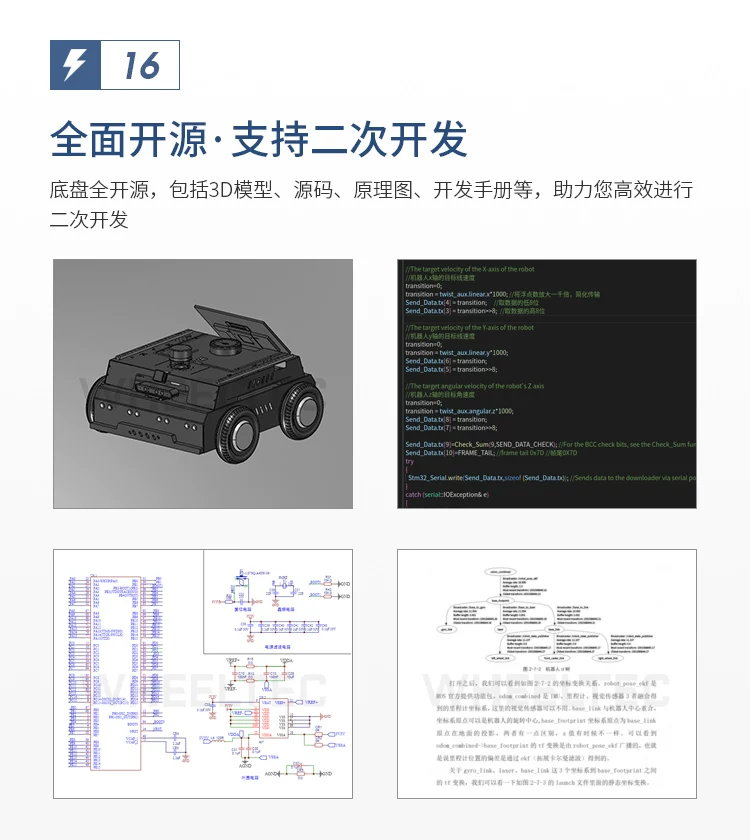 27 / 34二次开发
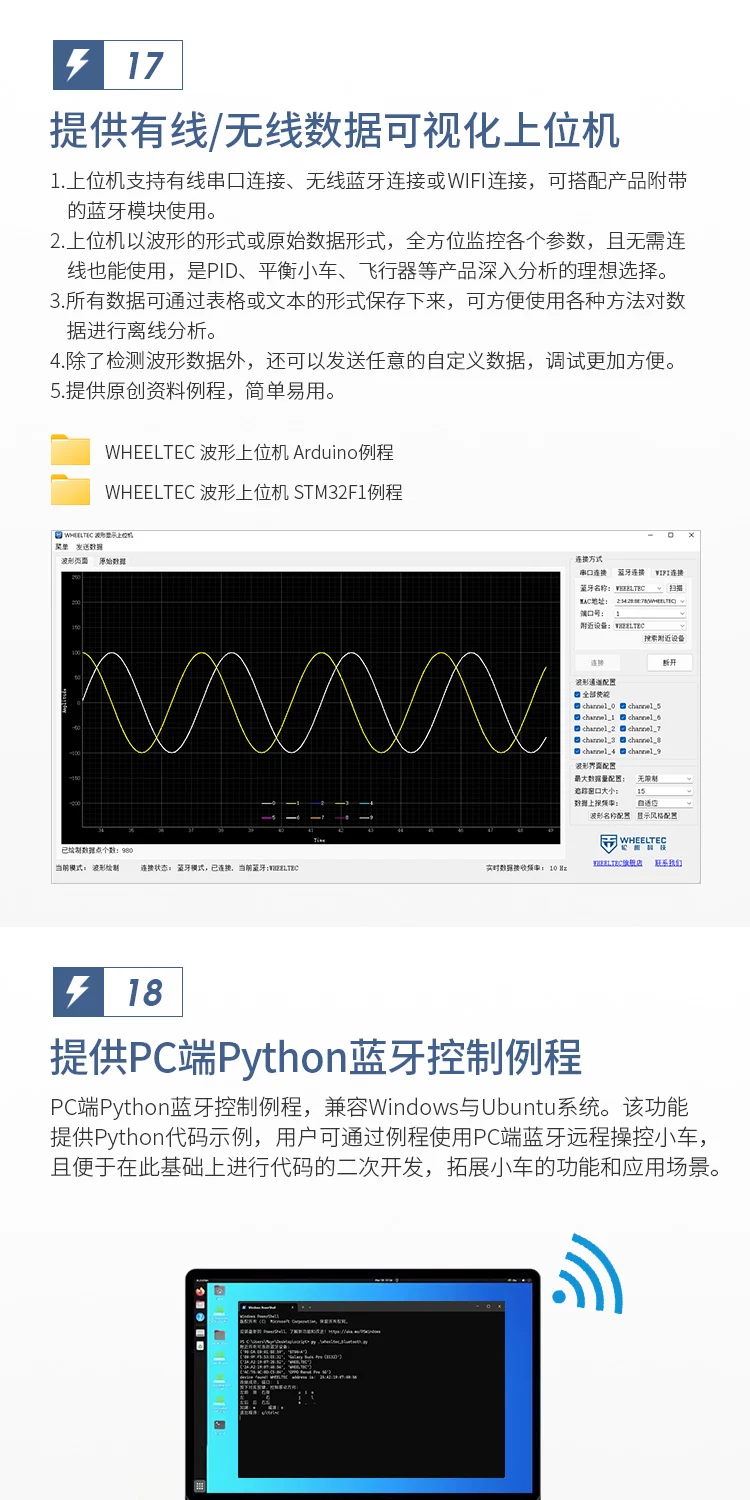 28 / 34上位机与 Python
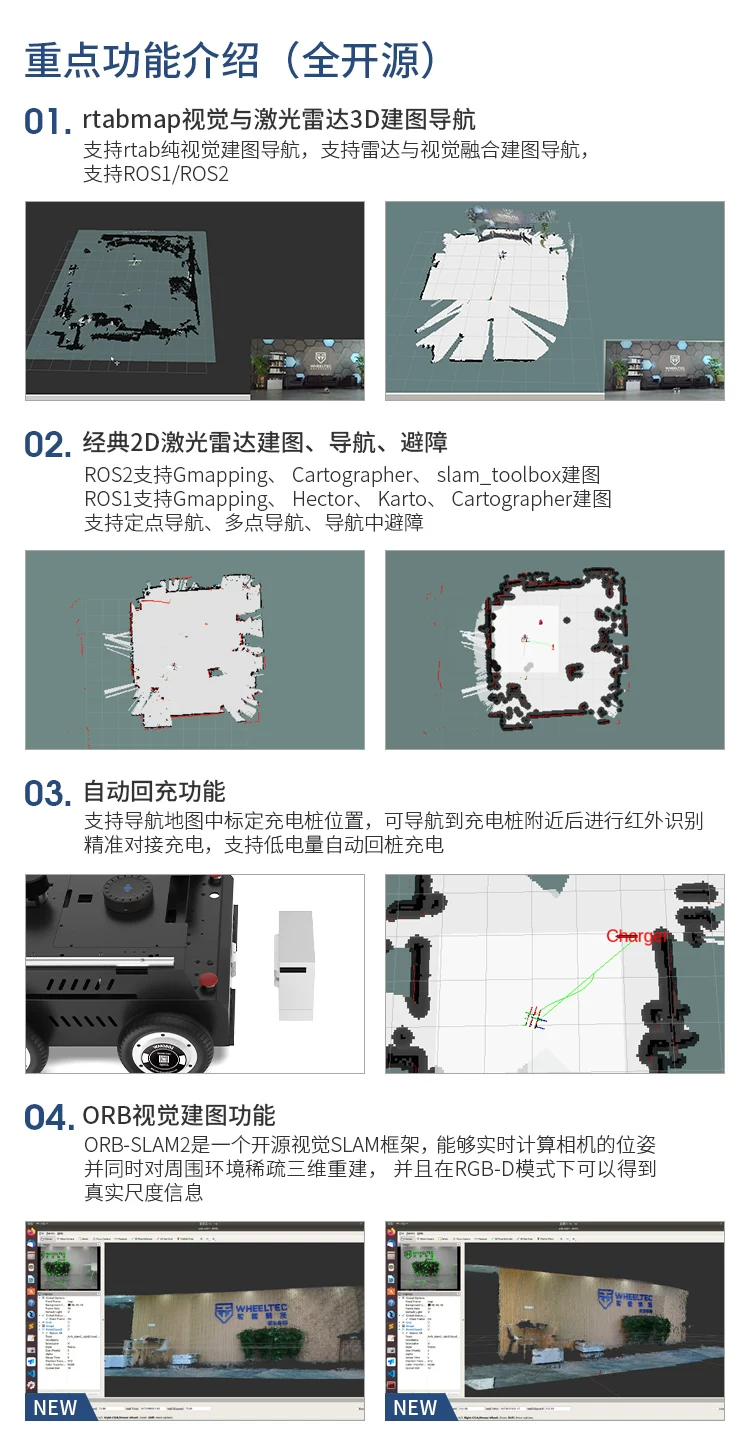 29 / 34功能 01—04
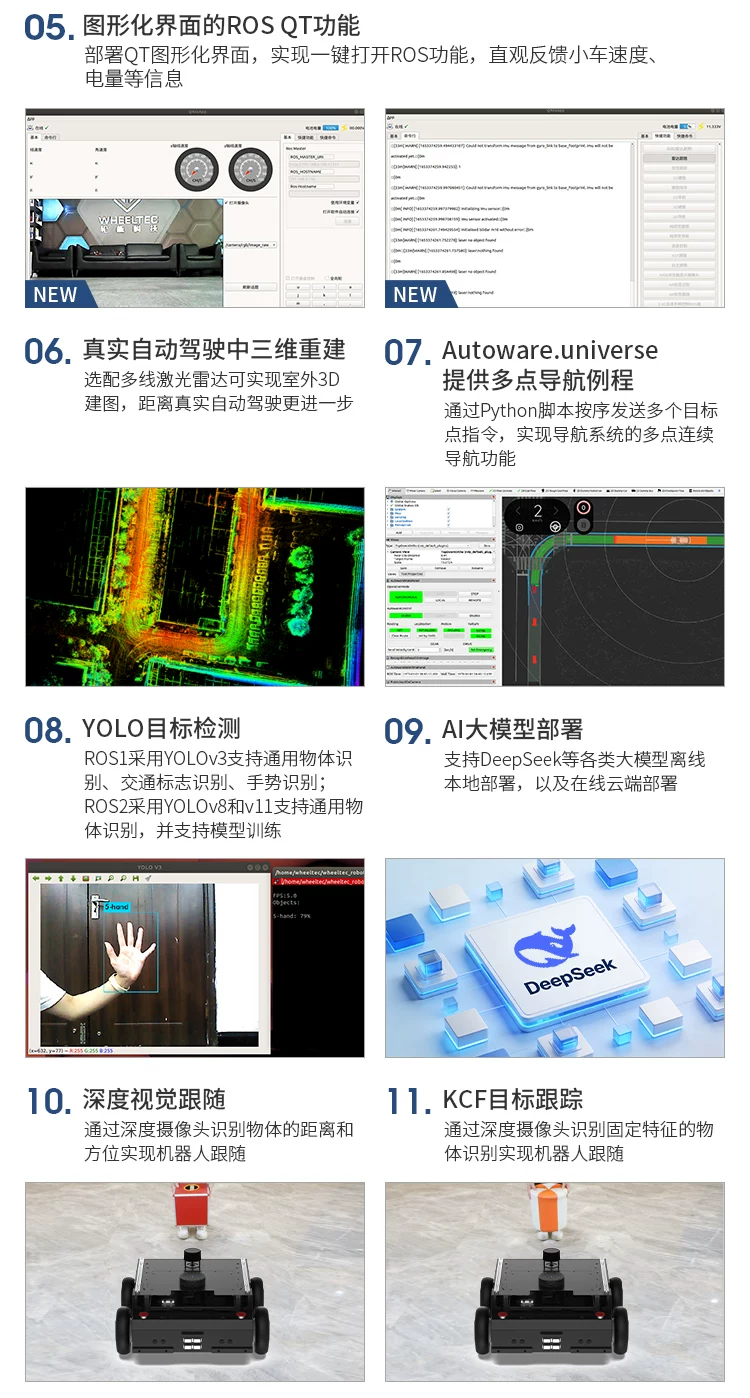 30 / 34功能 05—11
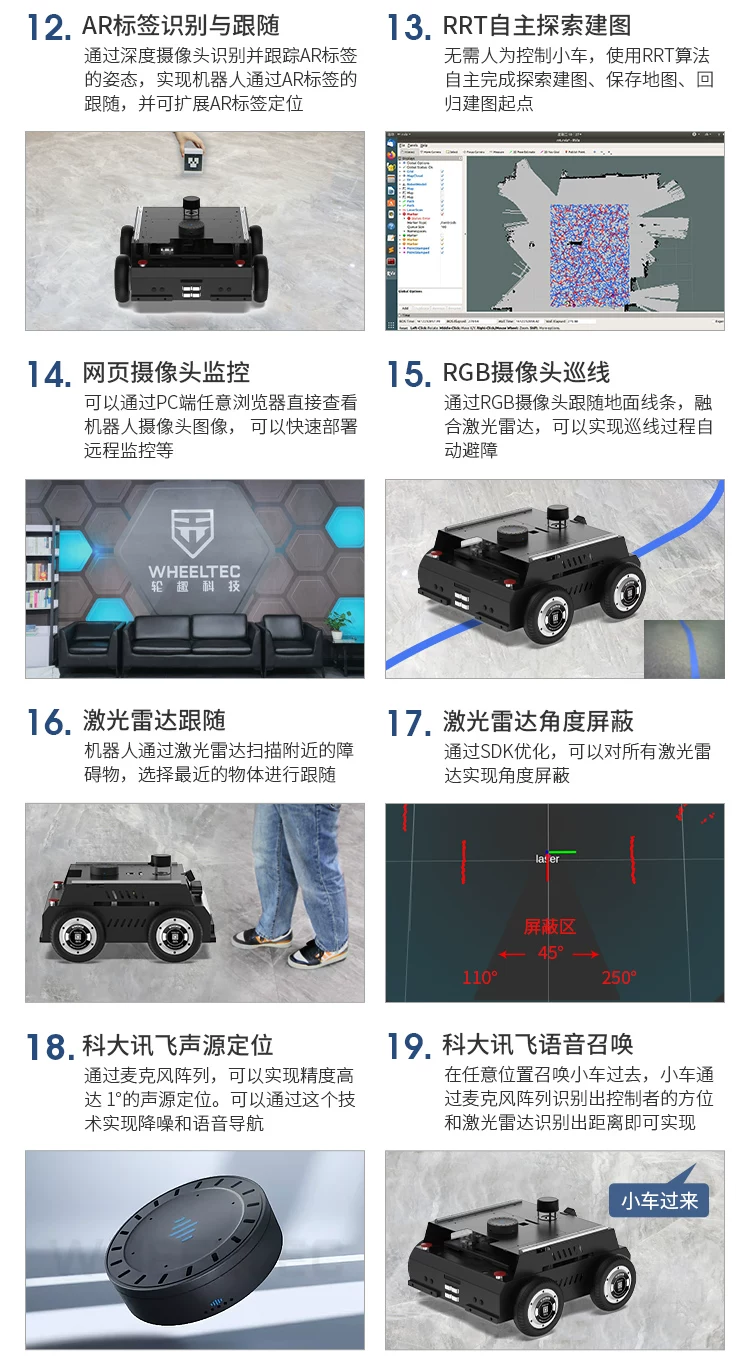 31 / 34功能 12—19
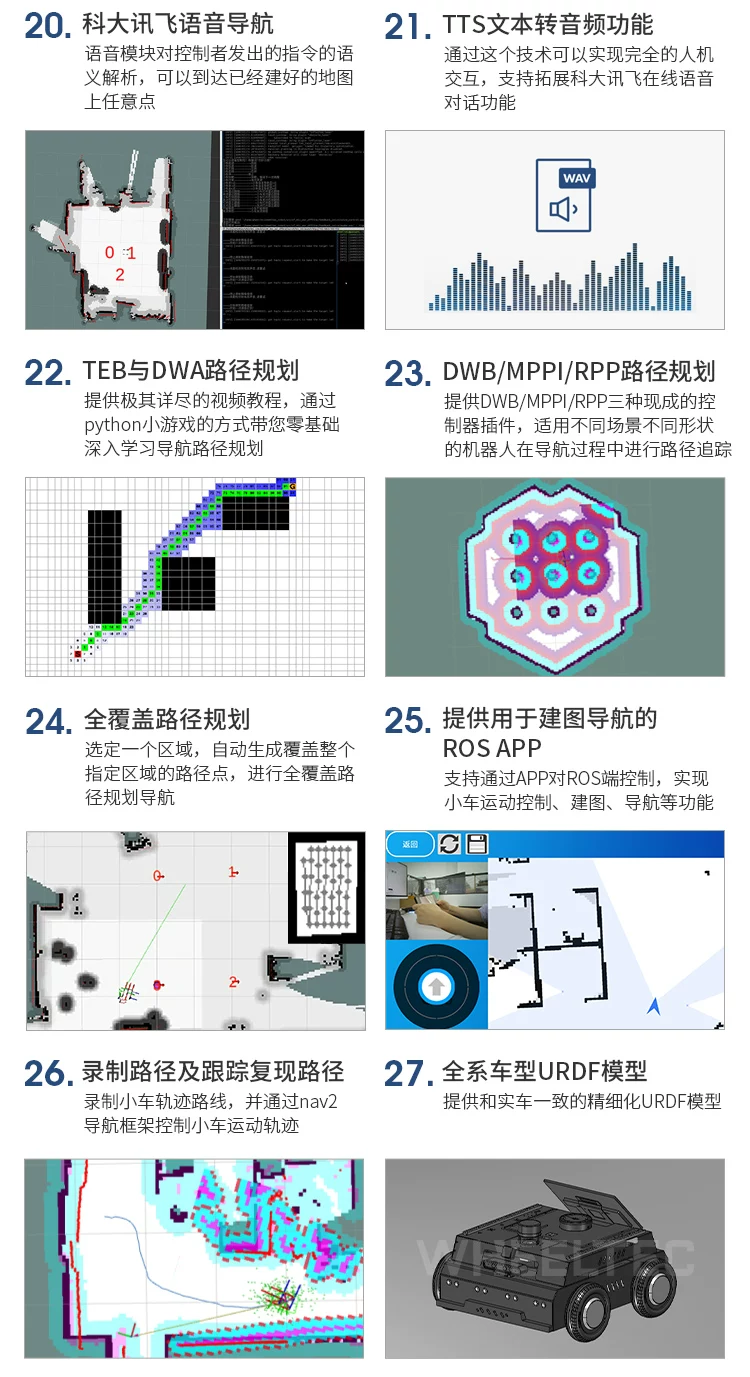 32 / 34功能 20—27
 33 / 34功能 28—30
 34 / 34尺寸图纸
TECHNICAL SPECIFICATIONS
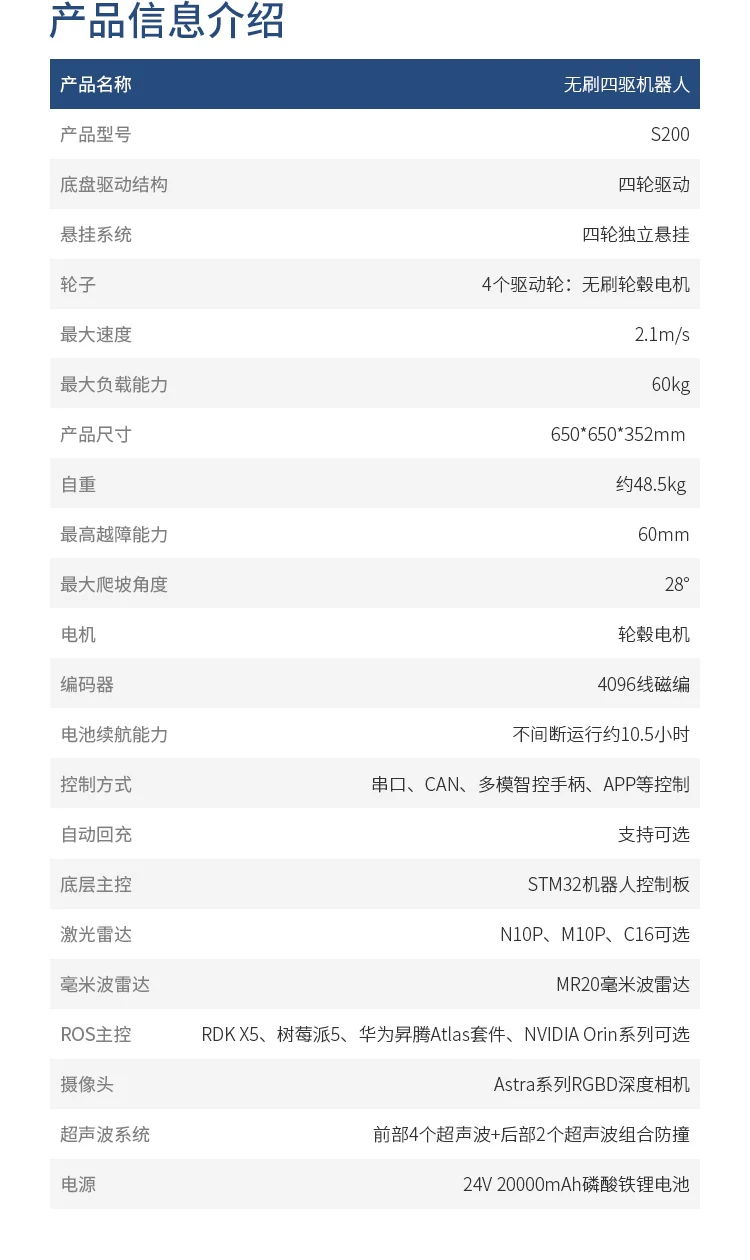
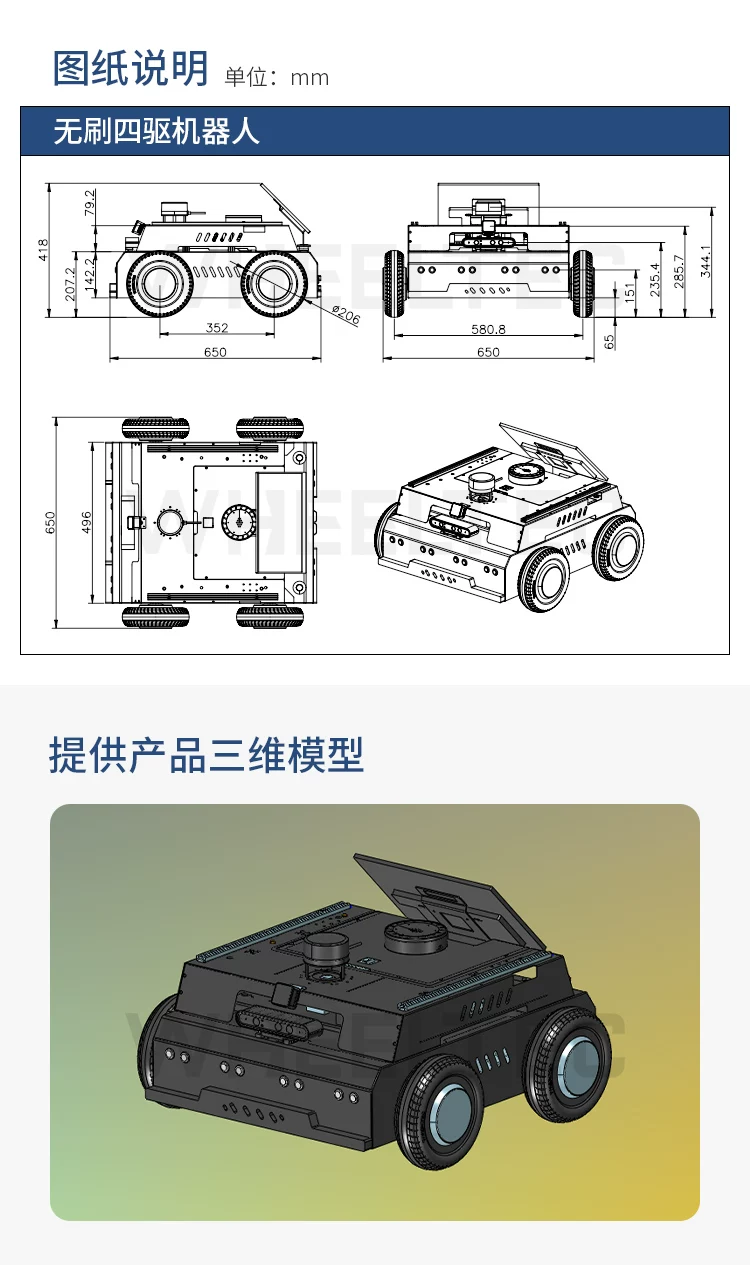
尺寸口径:产品表标注 650 × 650 × 352 mm;工程图还标有 344.1 mm、418 mm 等不同高度,上装和测量范围不同,需结合图纸及选配方案核定。电池资料中的 24 V 电源系统与 22.4 V 电池组标注分别列示,不混作同一电压值。速度、负载、越障与续航为产品资料标注值,实际表现随配置和工况变化。
OPEN DEVELOPMENT
30 项功能与开发方向,按资料顺序分类查看。不同功能依赖相应传感器、主控、系统镜像及软件环境;语音功能需配套语音模块,回充及远程通信按版本或选配方案提供。
支持视觉建图、雷达与视觉融合建图导航;资料列示 ROS1 / ROS2 示例。
资料列示 Gmapping、Cartographer、slam_toolbox 等建图方案,以及定点、多点导航与导航中避障;具体算法随 ROS 版本而异。
在地图中标定充电桩位置,配合红外识别对接及低电量回充;需对应回充硬件,Super 版标配。
提供 ORB-SLAM2 相关示例,通过 RGB-D 数据进行位姿估计与三维重建。
通过图形化界面开启 ROS 功能,并查看速度、电量等信息。
选配多线激光雷达后开展室外 3D 建图相关开发。
通过 Python 脚本发送多个目标点,开展连续导航;需 Orin 与多线雷达等配套选型。
资料列示 ROS1 的 YOLOv3,以及 ROS2 的 YOLOv8 / v11 识别与训练示例。
提供 DeepSeek 等模型本地部署及在线接入相关示例,能力取决于所选主控和模型环境。
通过深度相机获取目标距离和方向,开展机器人跟随开发。
识别固定特征的目标并跟踪。
识别 AR 标签姿态,开展标签跟随及定位拓展。
提供自主探索、地图保存与返回起点相关示例。
通过 PC 浏览器查看机器人摄像头画面。
利用相机识别地面线条,可结合激光雷达进行巡线过程中的避障开发。
通过激光雷达扫描附近目标,开展跟随应用。
通过 SDK 设置雷达扫描角度的屏蔽范围。
配套麦克风阵列与语音模块开展声源定位;需语音硬件及相应软件环境。
结合声源方向与激光雷达距离信息,实现语音召唤相关应用;需语音模块。
语义解析后导航至已建地图中的目标点;需语音模块及地图配置。
配套语音模块实现文本转音频,并支持相应在线语音服务拓展。
提供路径规划相关例程与学习资料。
提供对应控制器插件示例,用于不同场景与机器人形态的路径跟踪。
对指定区域生成覆盖路径并进行导航。
通过配套 APP 开展运动控制、建图与导航。
录制运动轨迹,并通过 Nav2 相关框架进行路径跟踪。
提供与车型对应的 URDF 模型,便于仿真及开发。
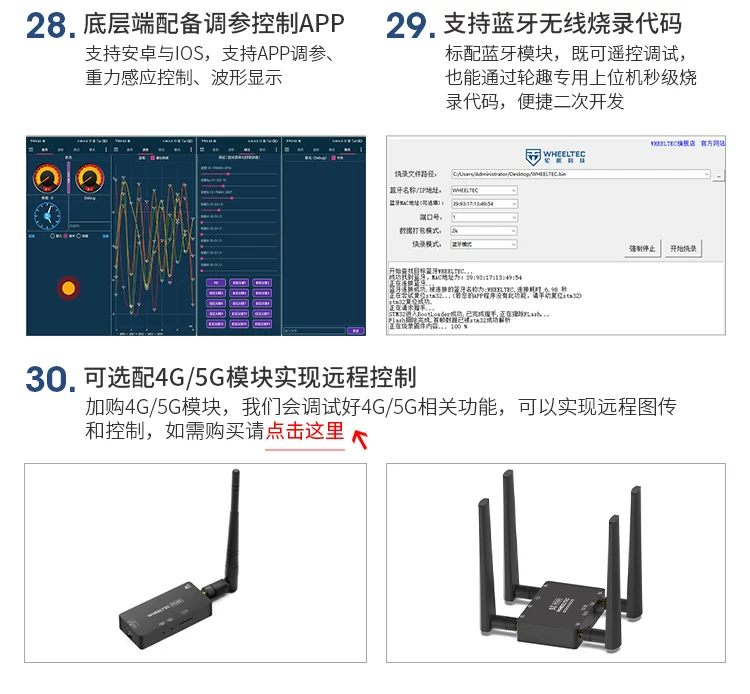
支持 Android / iOS 的参数调节、重力感应控制及波形查看。
配套蓝牙模块及专用上位机,进行遥控调试与代码升级。
通过选配通信模块实现远程图传与控制,不属于全系默认配置。
提供 3D / URDF 模型、源码、原理图、开发手册,以及数据可视化、Python 蓝牙控制与 OpenClaw 接入等配套示例。
希望确认配置与配套方案?联系我们